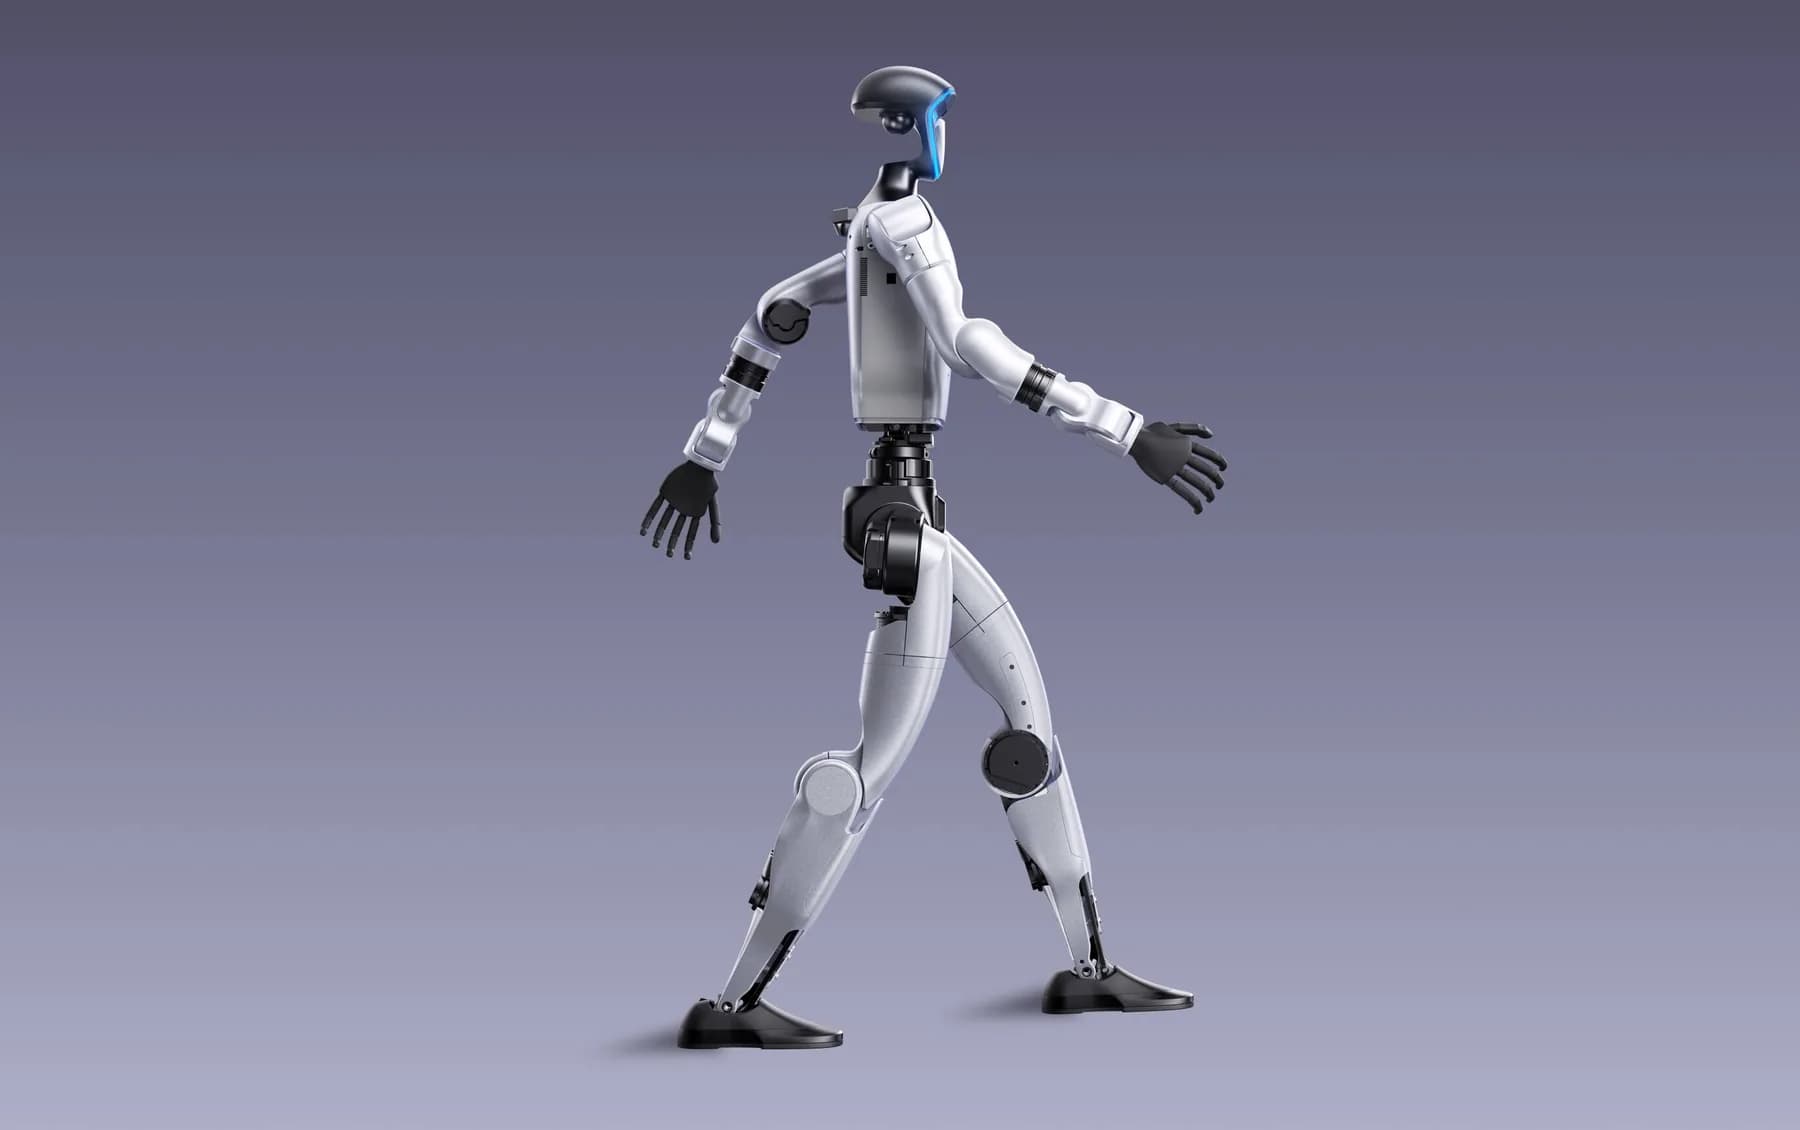
规模量产
宇树科技
G1
Unitree G1 是宇树科技于 2024 年 5 月 13 日发布的第二款人形机器人,也是其首款小型人形机器人,官方描述为“人形智能体、AI 化身”。
身高132 cm
自由度23
手臂负载2 kg
科研开发工业制造
¥99,000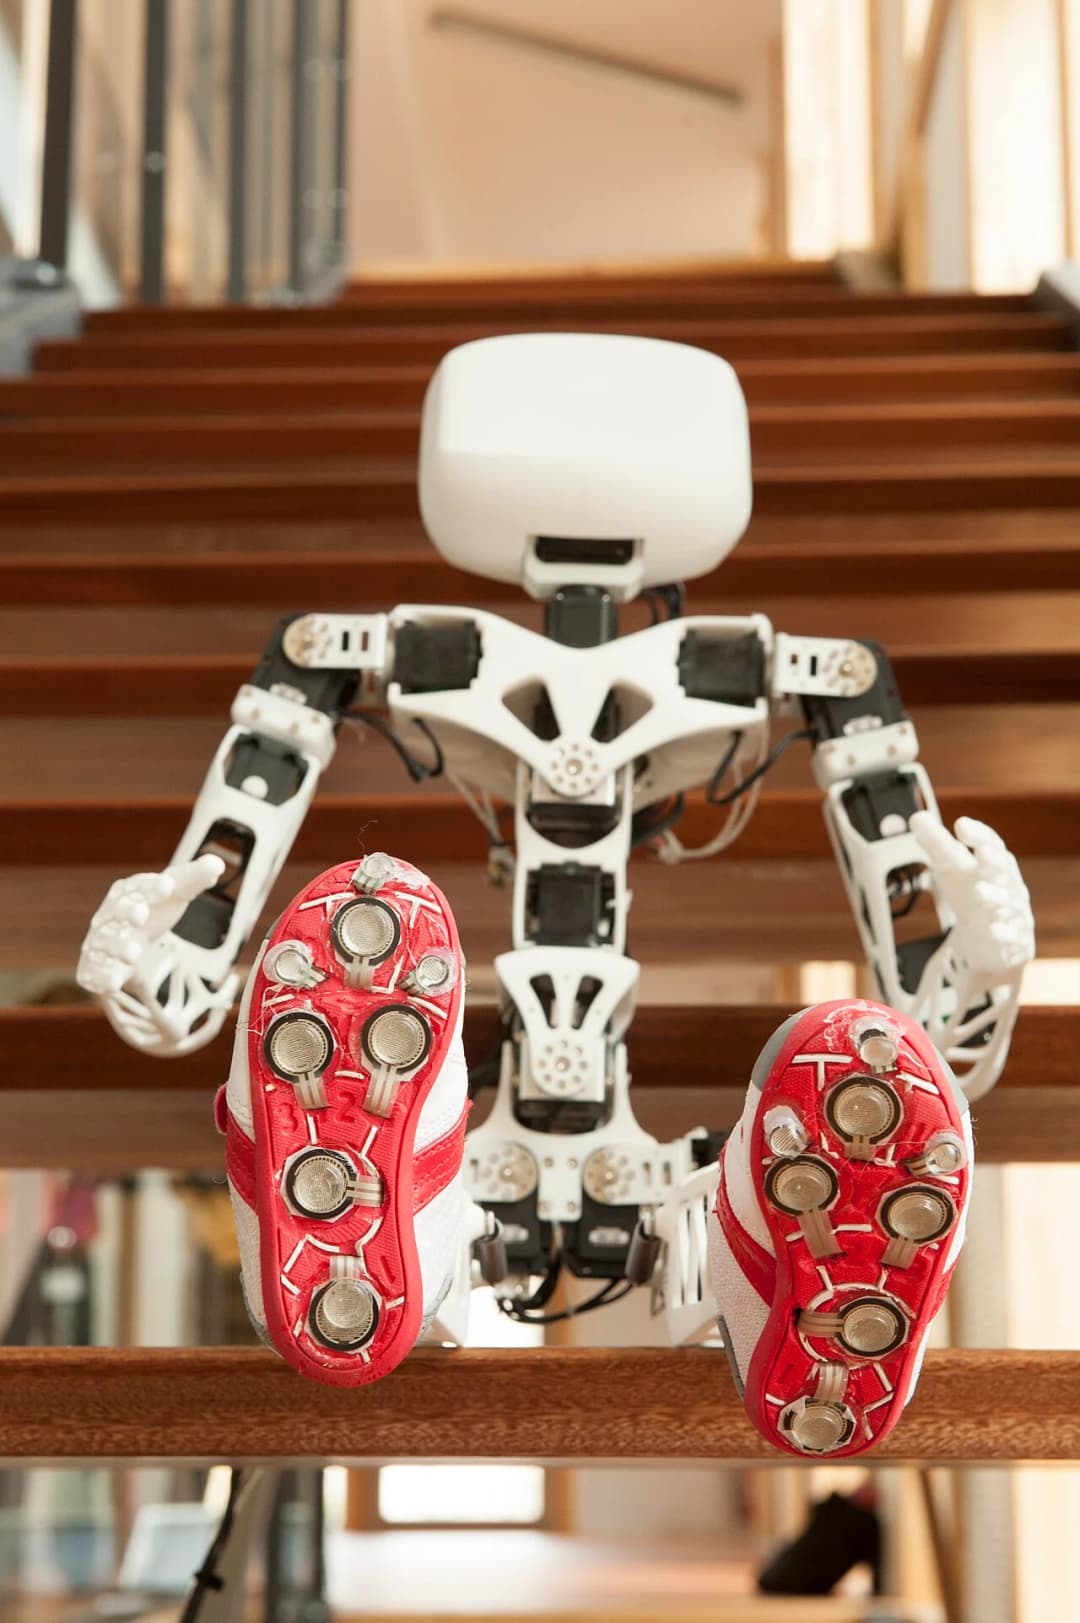
开源 3D 打印人形机器人,把全身机器人技术带进课堂与实验室。
Poppy Humanoid 是 2012 年由 Inria Flowers 团队联合 ENSTA ParisTech 与巴黎科学与工业城推出的开源 3D 打印人形机器人,定位为低成本教育与研究平台。它高 84 厘米、重约 3 公斤,拥有 25 个自由度,采用 RobotIS Dynamixel 舵机,并通过 pypot 库用 Python 编程。其设计文件、电子方案与软件全部开放,组装套件曾由经销商销售,较小的 Poppy Torso 面向桌面场景。项目已不再活跃开发,但 Poppy 仍是开源人形硬件领域被广泛引用的参考平台。
| 身高 | 84 cm |
|---|---|
| 体重 | 3 kg |
| 形态 | 小型 |
| 运动方式 | 双足 |
|---|---|
| 自由度 | 25 |
| 自由度分解 | 25 自由度:每条腿 6、每条臂 5、头部 2、躯干 1。 |
| 关节执行器 | RobotIS Dynamixel MX 系列数字舵机。 |
| 算力平台 | 树莓派单板计算机,配合运行 pypot 控制栈的主机。 |
|---|---|
| 传感器 | 舵机提供关节位置反馈,配惯性测量单元;可通过开放扩展接口加装摄像头与深度传感器。 |
| 灵巧手 | 3D 打印简易手/夹爪。 |
| 可获得性 | 开源图纸仍可下载;组装套件已不再活跃销售,项目由社区维护。 |
|---|---|
| 目标市场 | 教育、学术研究与开源机器人社区。 |
| SDK | pypot Python 库;ROS 接口(poppy_ros)。 |
| 软件 / 系统 | pypot 控制库、Poppy 文档以及 V-REP/Gazebo 仿真模型。 |
| 部署与合作伙伴 | 主要部署于法国及欧洲的学校、高校与创客实验室。 |
| 版本/变体 | Poppy Humanoid · Poppy Torso |
档案中的事实尽可能链接到厂商资料与独立报道。
规格来自公开资料,可能发生变化。商业条款请以厂商最终信息为准。
Unitree G1 是宇树科技于 2024 年 5 月 13 日发布的第二款人形机器人,也是其首款小型人形机器人,官方描述为“人形智能体、AI 化身”。
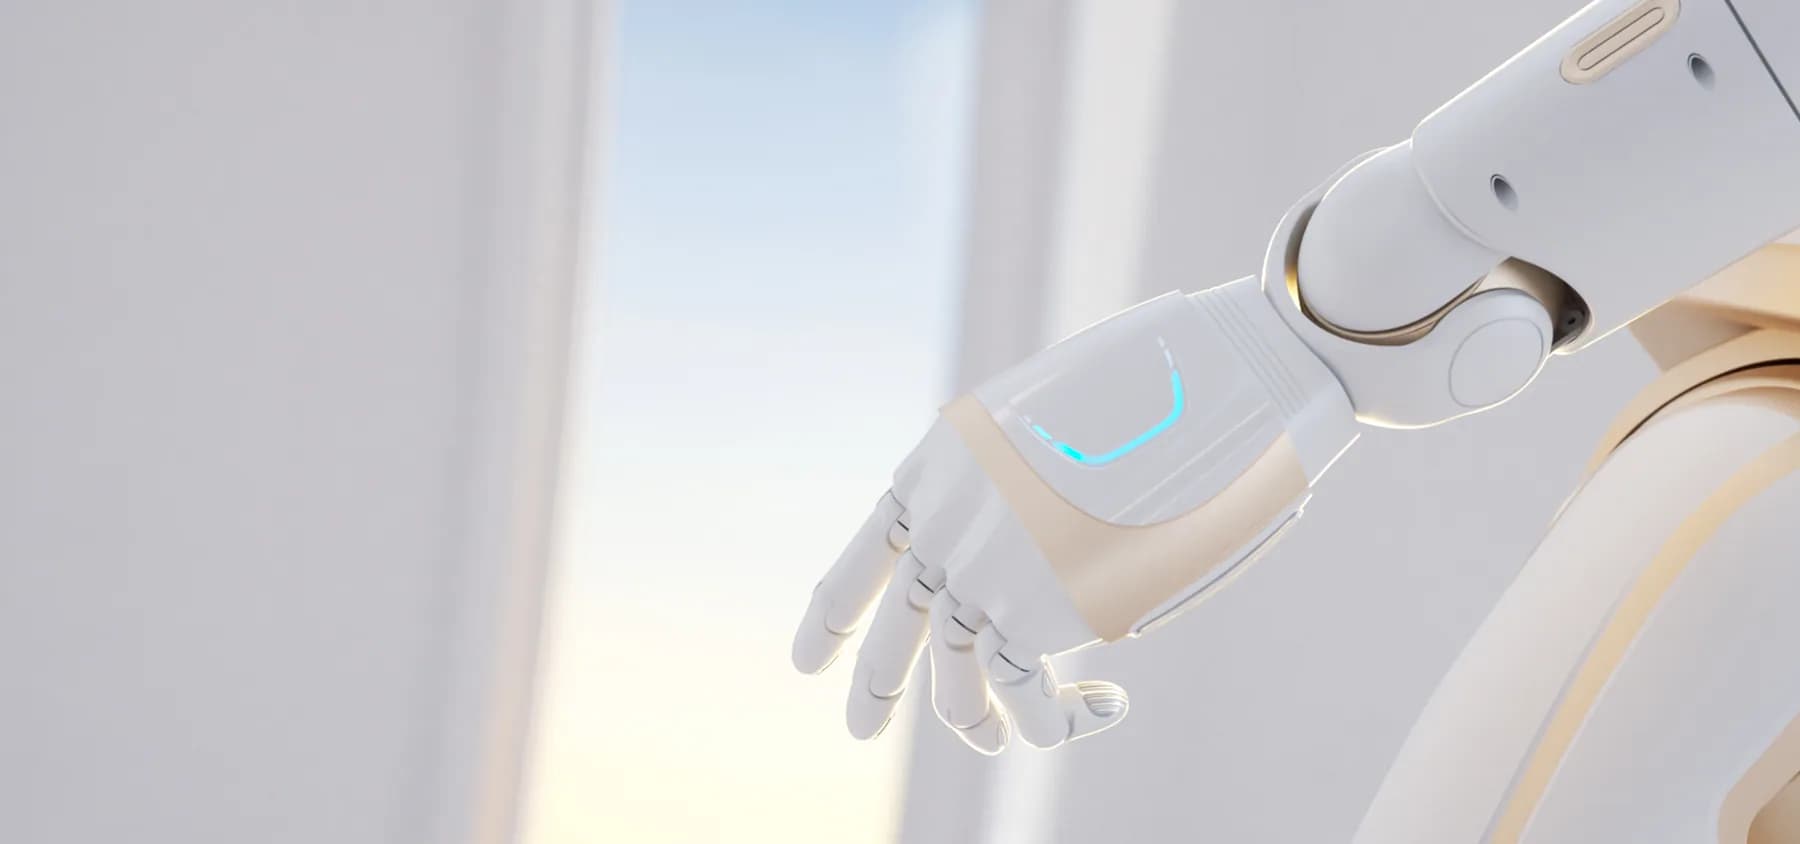
Walker X 是优必选科技于 2021 年 7 月 7 日在上海世界人工智能大会(WAIC 2021)全球首发的新一代大型仿人服务机器人,也是 Walker 系列的第五次迭代。
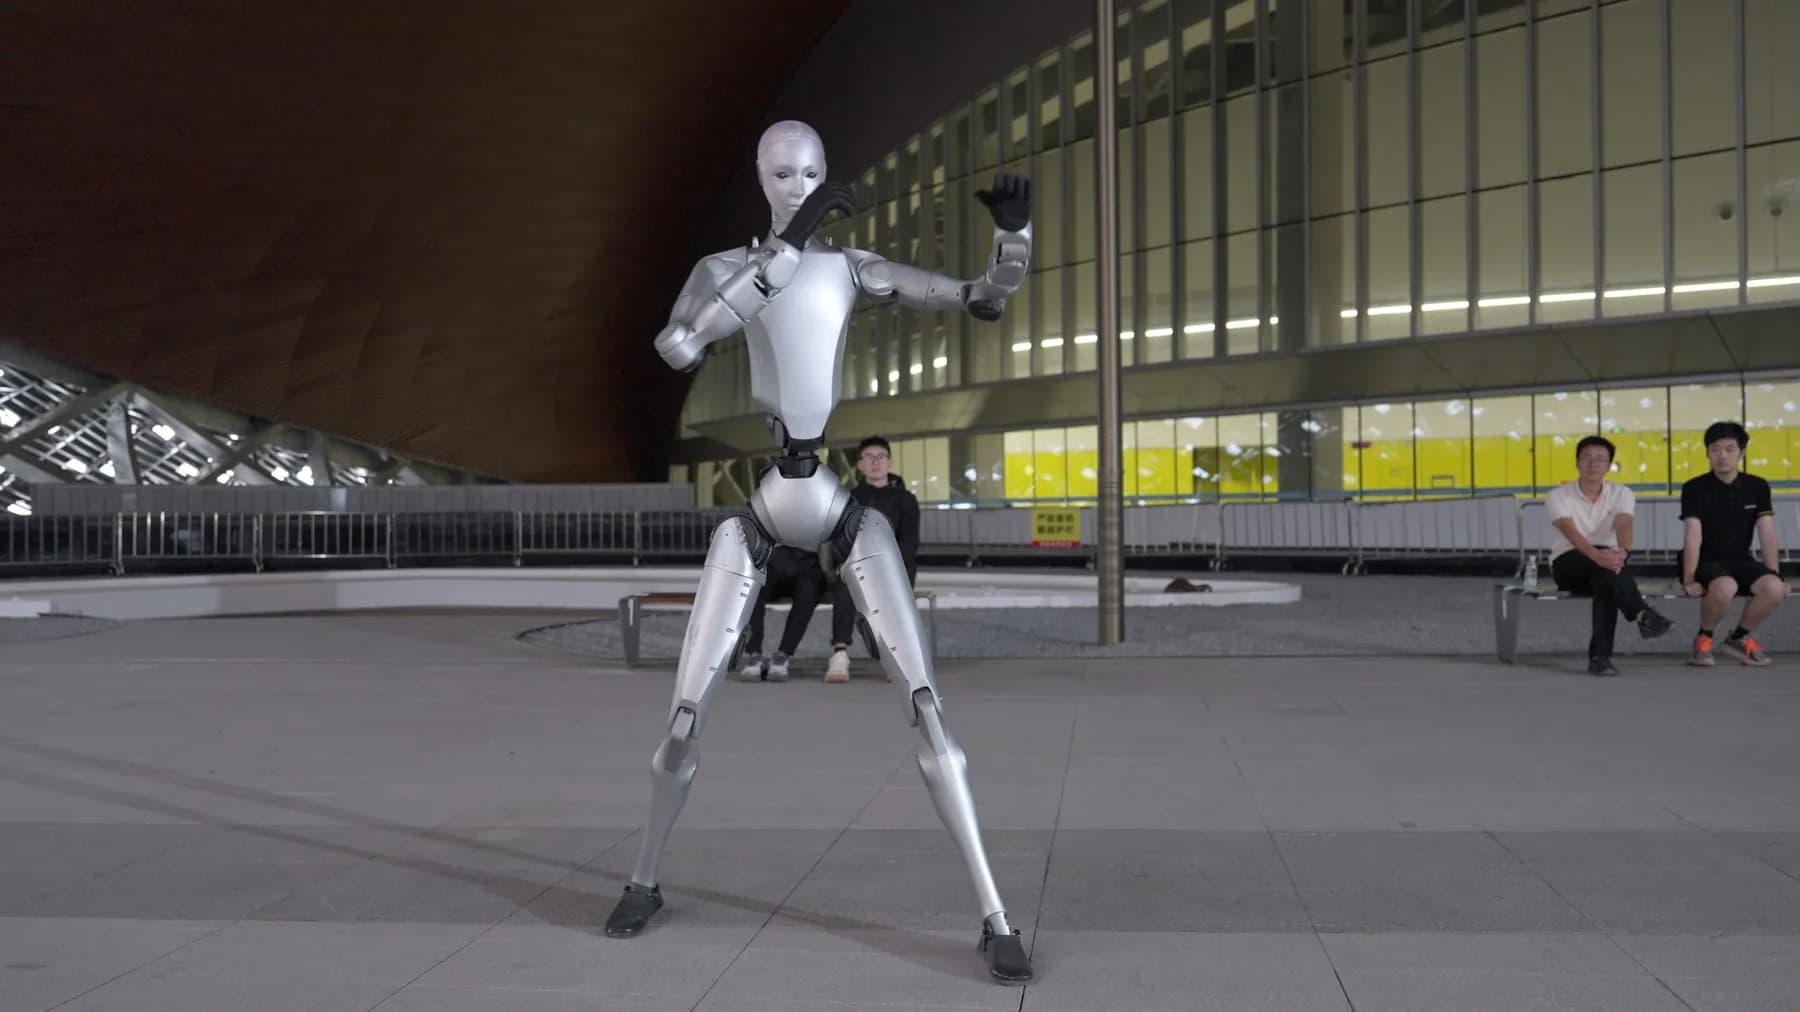
Unitree H2 是宇树科技于 2025 年 10 月 20 日发布的第四款人形机器人。
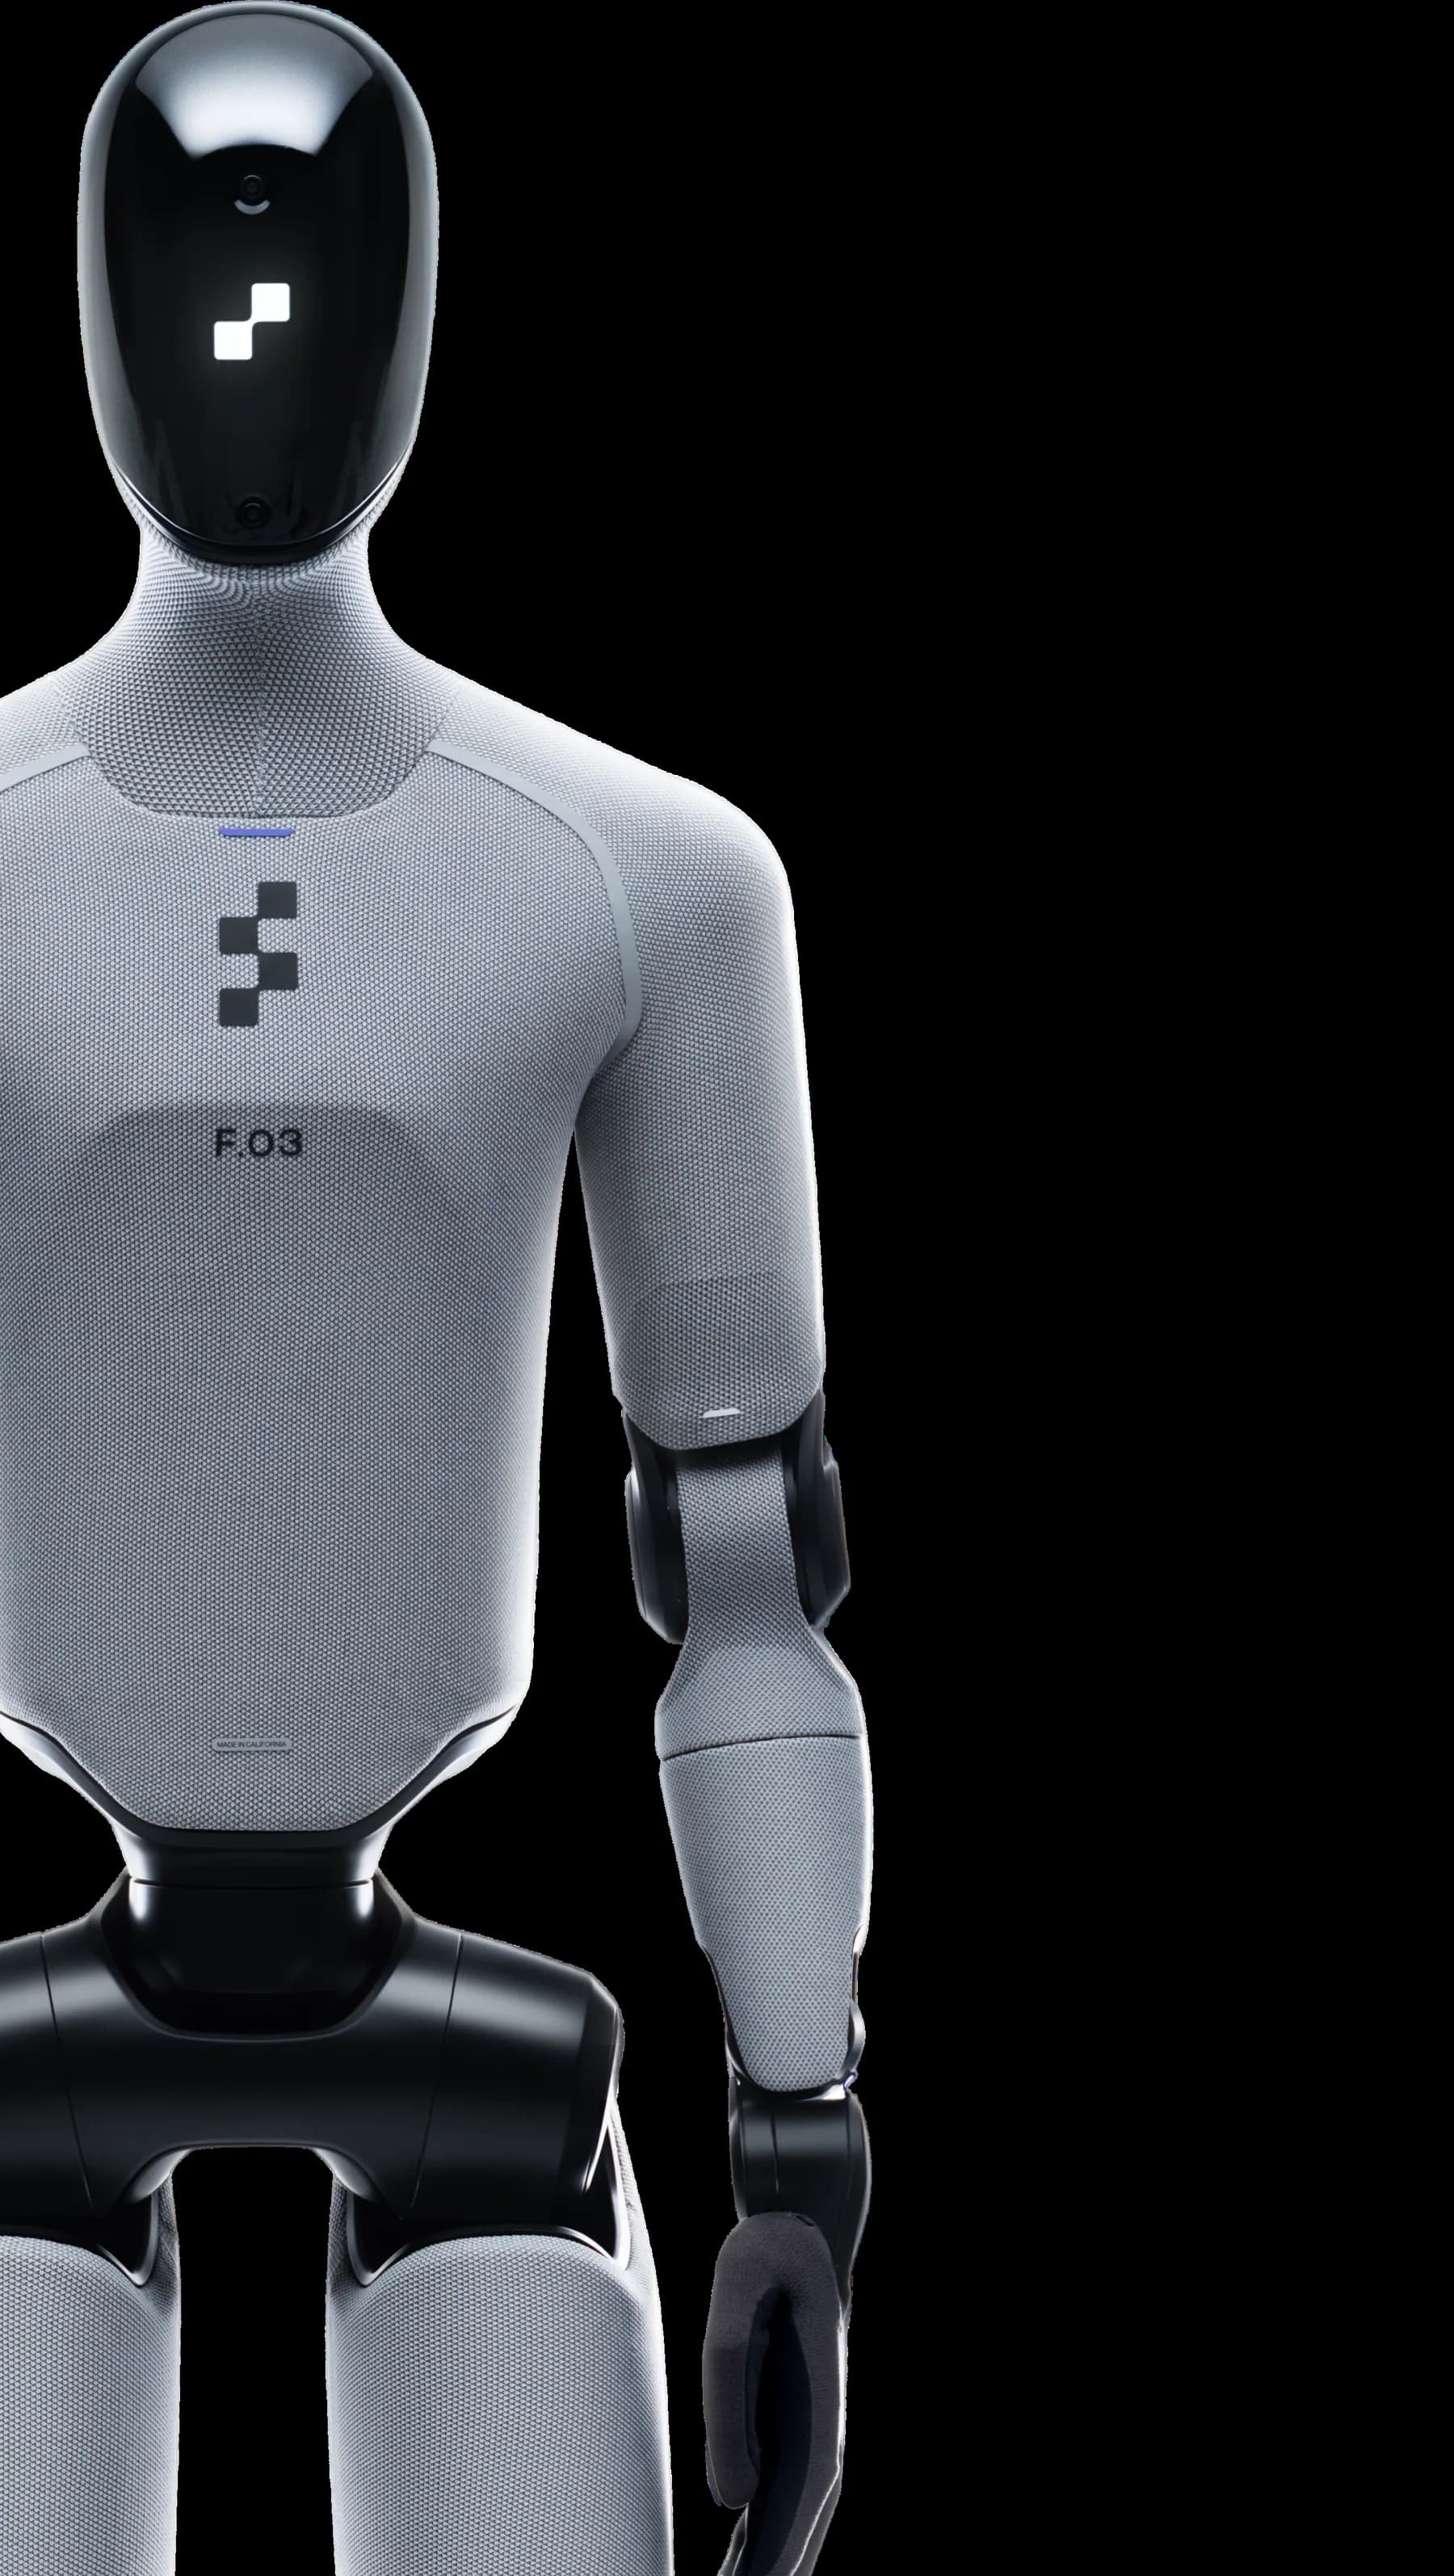
Figure 03 于 2025 年 10 月 9 日正式发布(与 TIME 年度最佳发明封面同日)。