规模量产
优必选科技
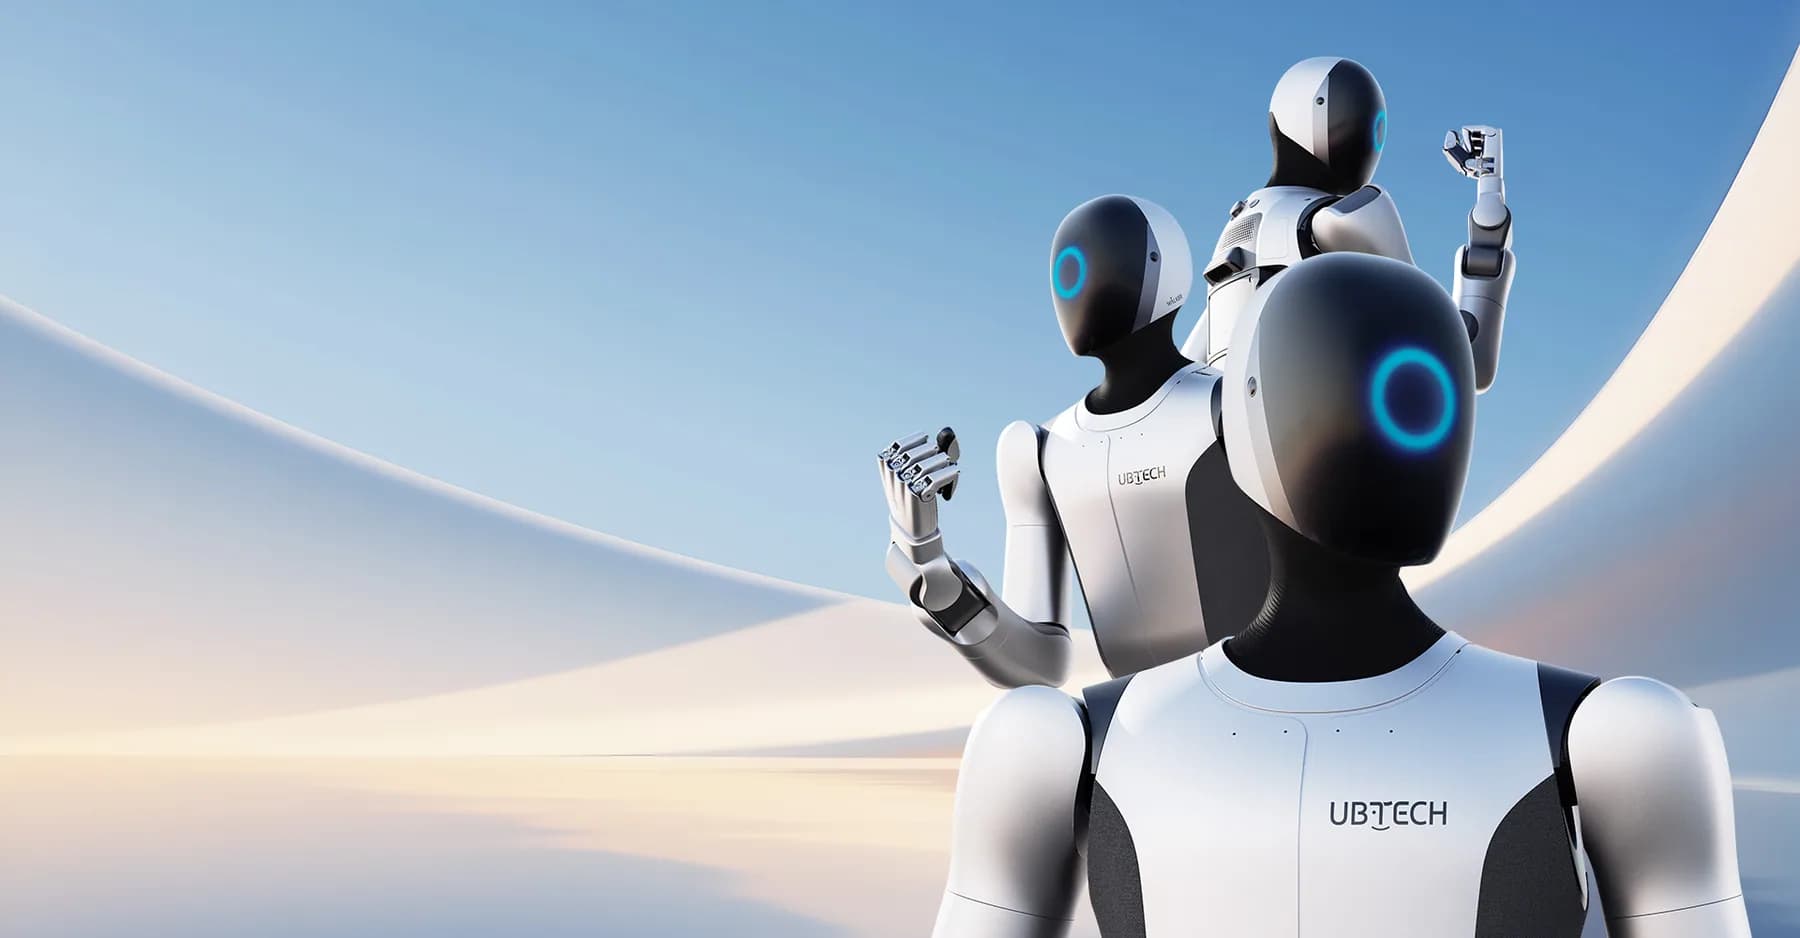
Walker S2
Walker S2 是优必选科技于 2025 年 7 月 23 日推出的全新一代全尺寸工业人形机器人。
身高176 cm
自由度52
手臂负载—
工业制造
价格面议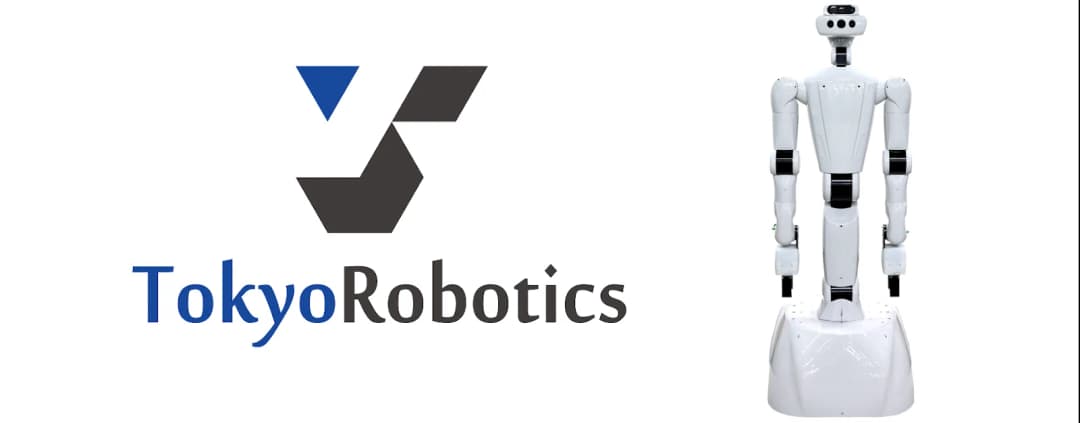
Torobo 是东京机器人的研究型人形机器人:由头部、躯干与两条 7 自由度力控手臂组成,安装在四轴全方位轮式底座上而非双腿。现行规格为身高 166 厘米、重约 160 公斤,单臂最差姿态负载 8 公斤(瞬时 20 公斤),续航 3 小时,并提供完整的 ROS/ROS2 软件栈。产品主要销往高校与企业研发部门,用于力控装配、烹饪与物理交互研究;东京机器人已将 Torobo 列入“ legacy products ”,但平台产品页仍在线。
| 身高 | 166 cm |
|---|---|
| 体重 | 160 kg |
| 形态 | 半身 / 桌面 |
| 运动方式 | 轮式 |
|---|---|
| 自由度 | 24 |
| 自由度分解 | 24 自由度:双臂各 7、腰 3、颈 3、全方位底座 4,不含可选手部。 |
| 手臂负载 | 8 kg |
| 续航 | 3 h |
| 关节执行器 | 电驱动关节,配连杆侧力矩传感器与断电保持姿态的安全制动器。 |
| 算力平台 | 两台板载计算机(机器人控制与图像采集);2024 年手册提供可选的第 13 代 Intel Core i5 + NVIDIA RTX 4070 头部计算机。 |
|---|---|
| 传感器 | 头部配广角立体相机、鱼眼相机、深度相机与立体麦克风;手臂与腰部所有关节配 15 位连杆侧力矩传感器;20 位绝对值编码器。 |
| 灵巧手 | 可选三指简易手或四指灵巧手。 |
| 可获得性 | 面向高校与企业研究团队销售;东京机器人已将 Torobo 列入 2022 年 legacy products,但规格页仍保留。 |
|---|---|
| 目标市场 | AI 与机器人研究团队,以及工业接触任务原型开发。 |
| SDK | ROS/ROS2 软件包,集成 MoveIt 与 Gazebo。 |
| 软件 / 系统 | 笛卡尔阻抗控制、基于 ZMP 的跌倒预防、自碰撞监测与 ROS2 工具链。 |
| 部署与合作伙伴 | 高校与企业研究实验室,包括早稻田大学与东京女子医科大学的应用演示。 |
| 安全与认证 | 力矩传感接触停止、安全制动、ZMP 跌倒监测与实时自碰撞监测。 |
| 版本/变体 | Torobo with head unit · 3-finger simple hand · 4-finger dexterous hand · Torobo Hand |
档案中的事实尽可能链接到厂商资料与独立报道。
规格来自公开资料,可能发生变化。商业条款请以厂商最终信息为准。
Walker S2 是优必选科技于 2025 年 7 月 23 日推出的全新一代全尺寸工业人形机器人。
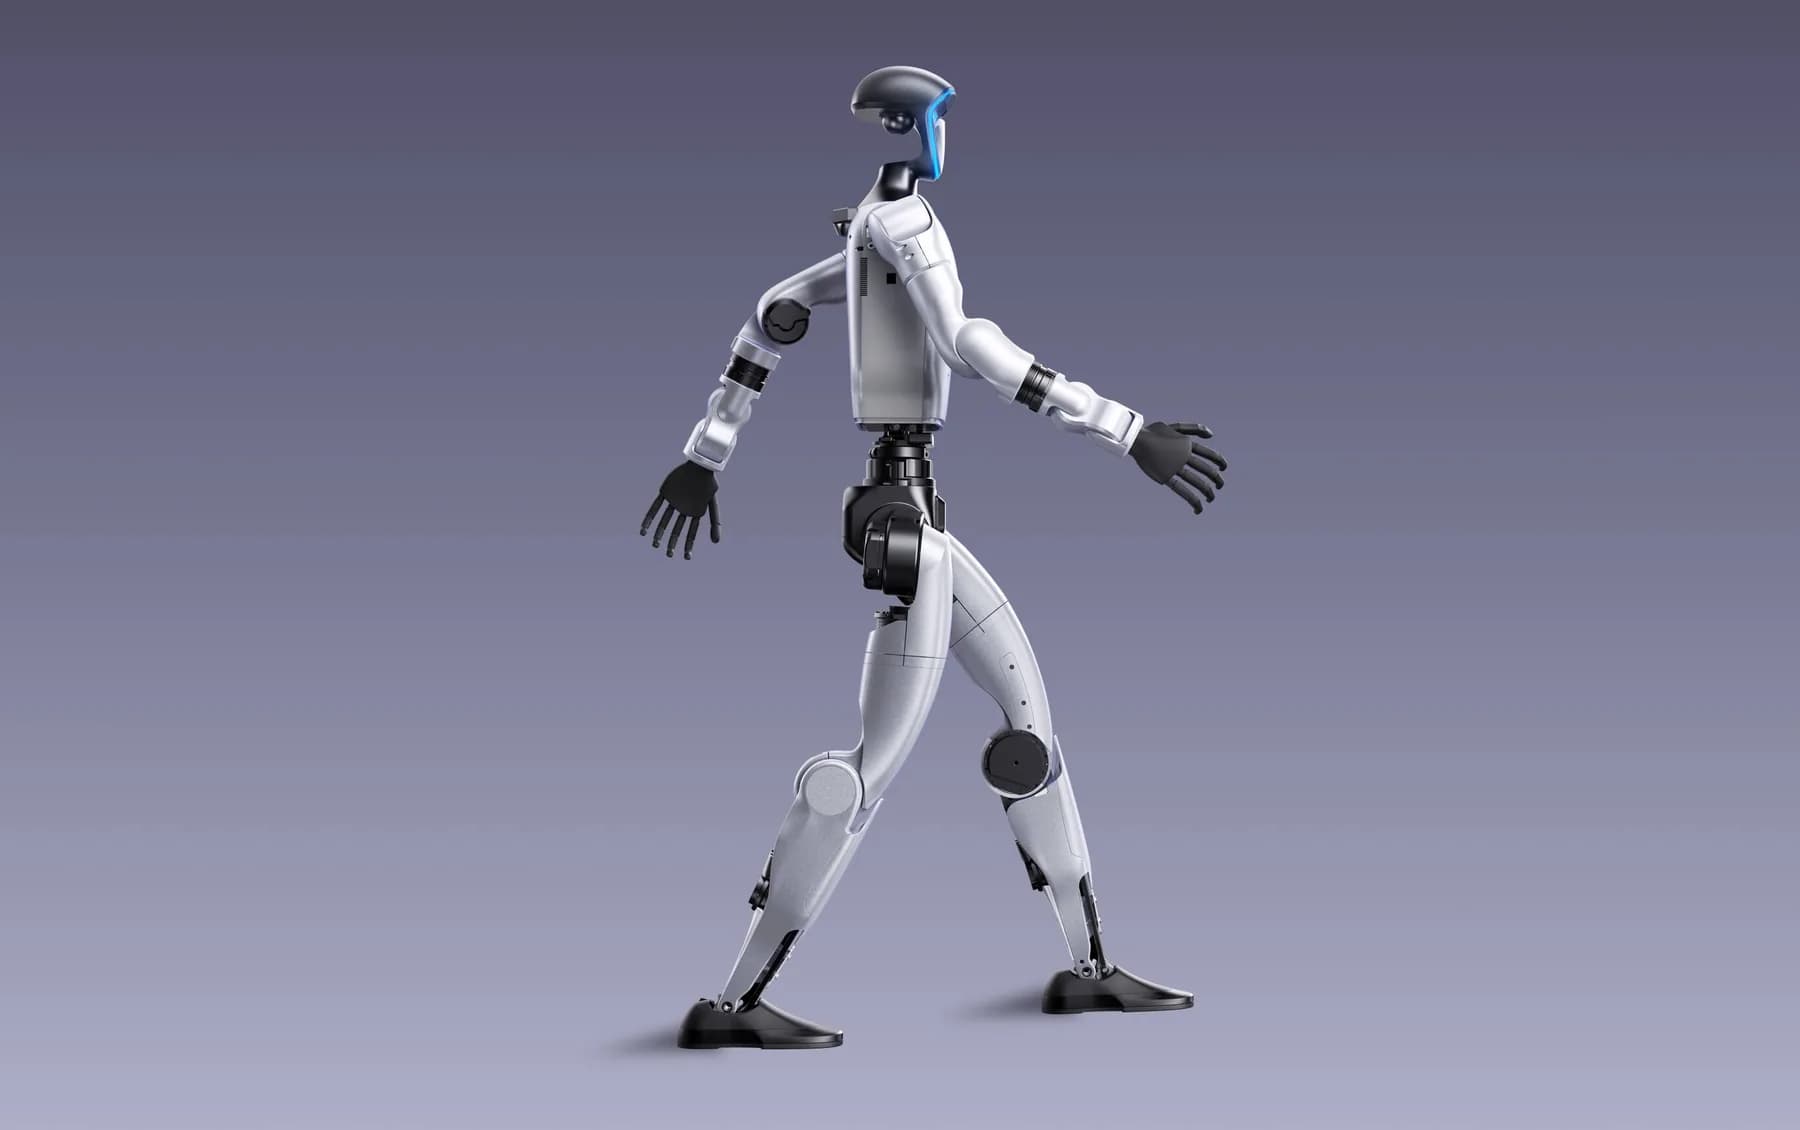
Unitree G1 是宇树科技于 2024 年 5 月 13 日发布的第二款人形机器人,也是其首款小型人形机器人,官方描述为“人形智能体、AI 化身”。
Walker X 是优必选科技于 2021 年 7 月 7 日在上海世界人工智能大会(WAIC 2021)全球首发的新一代大型仿人服务机器人,也是 Walker 系列的第五次迭代。
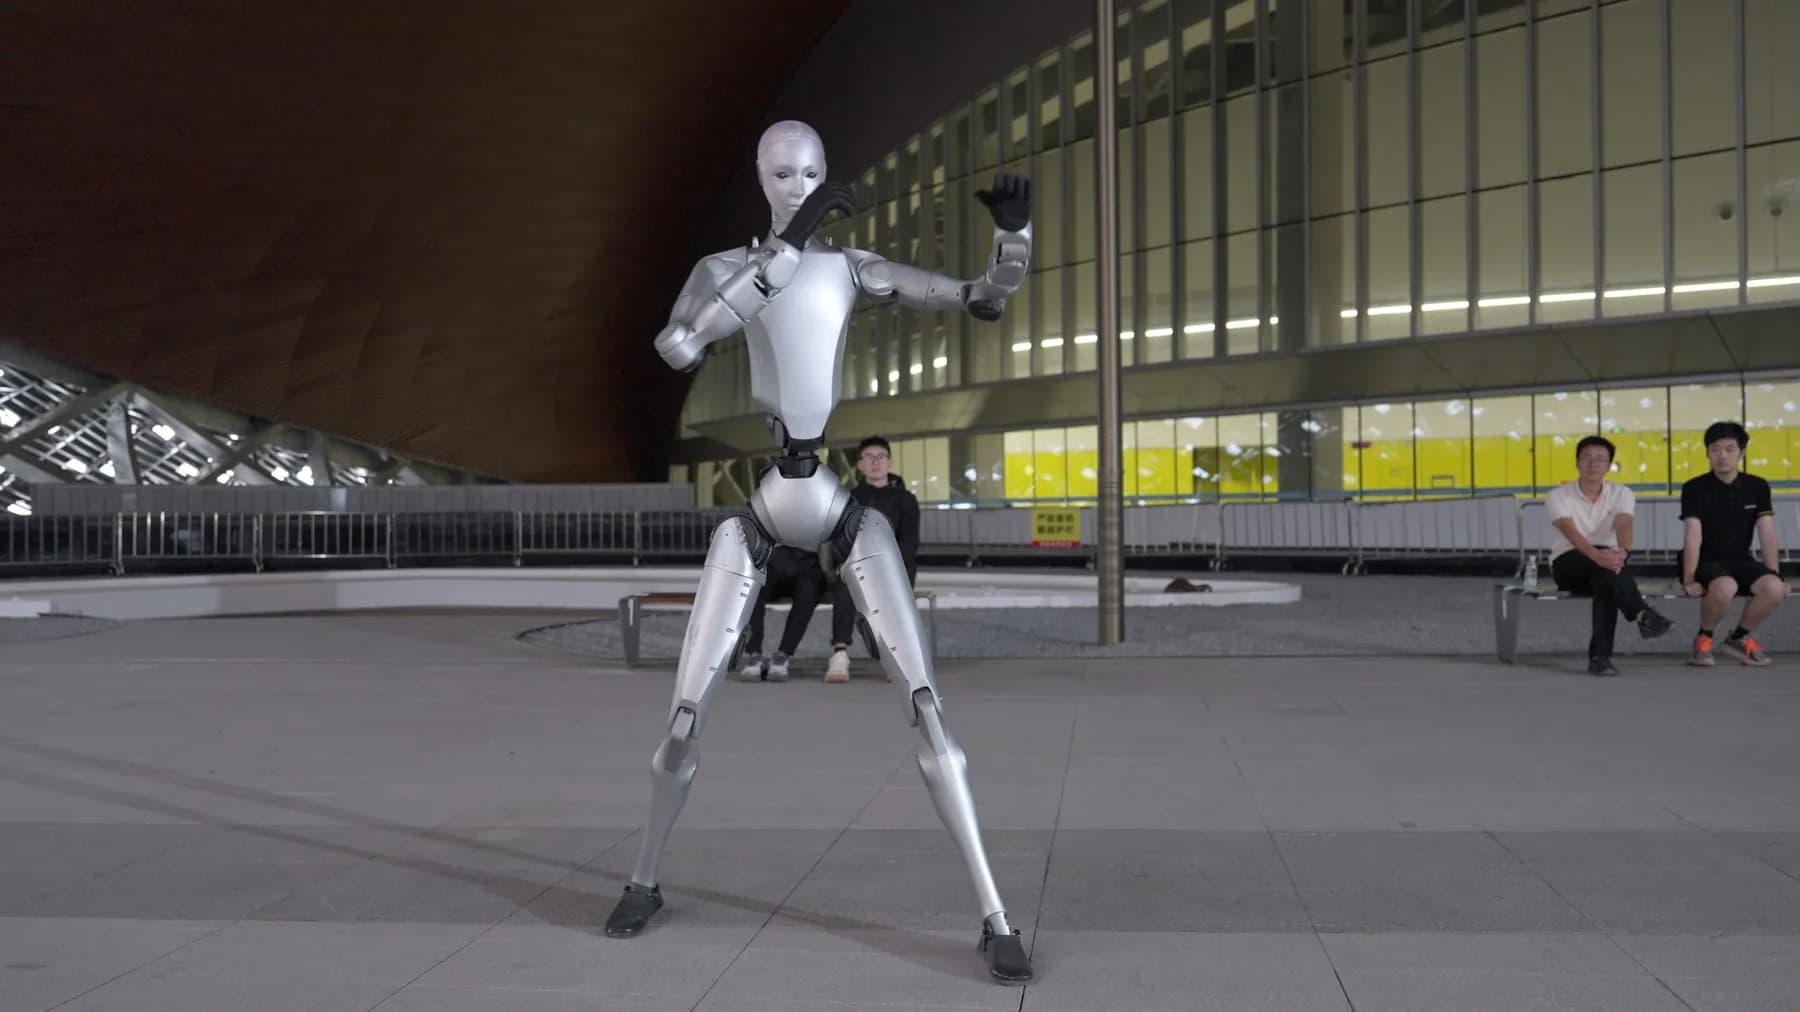
Unitree H2 是宇树科技于 2025 年 10 月 20 日发布的第四款人形机器人。