规模量产
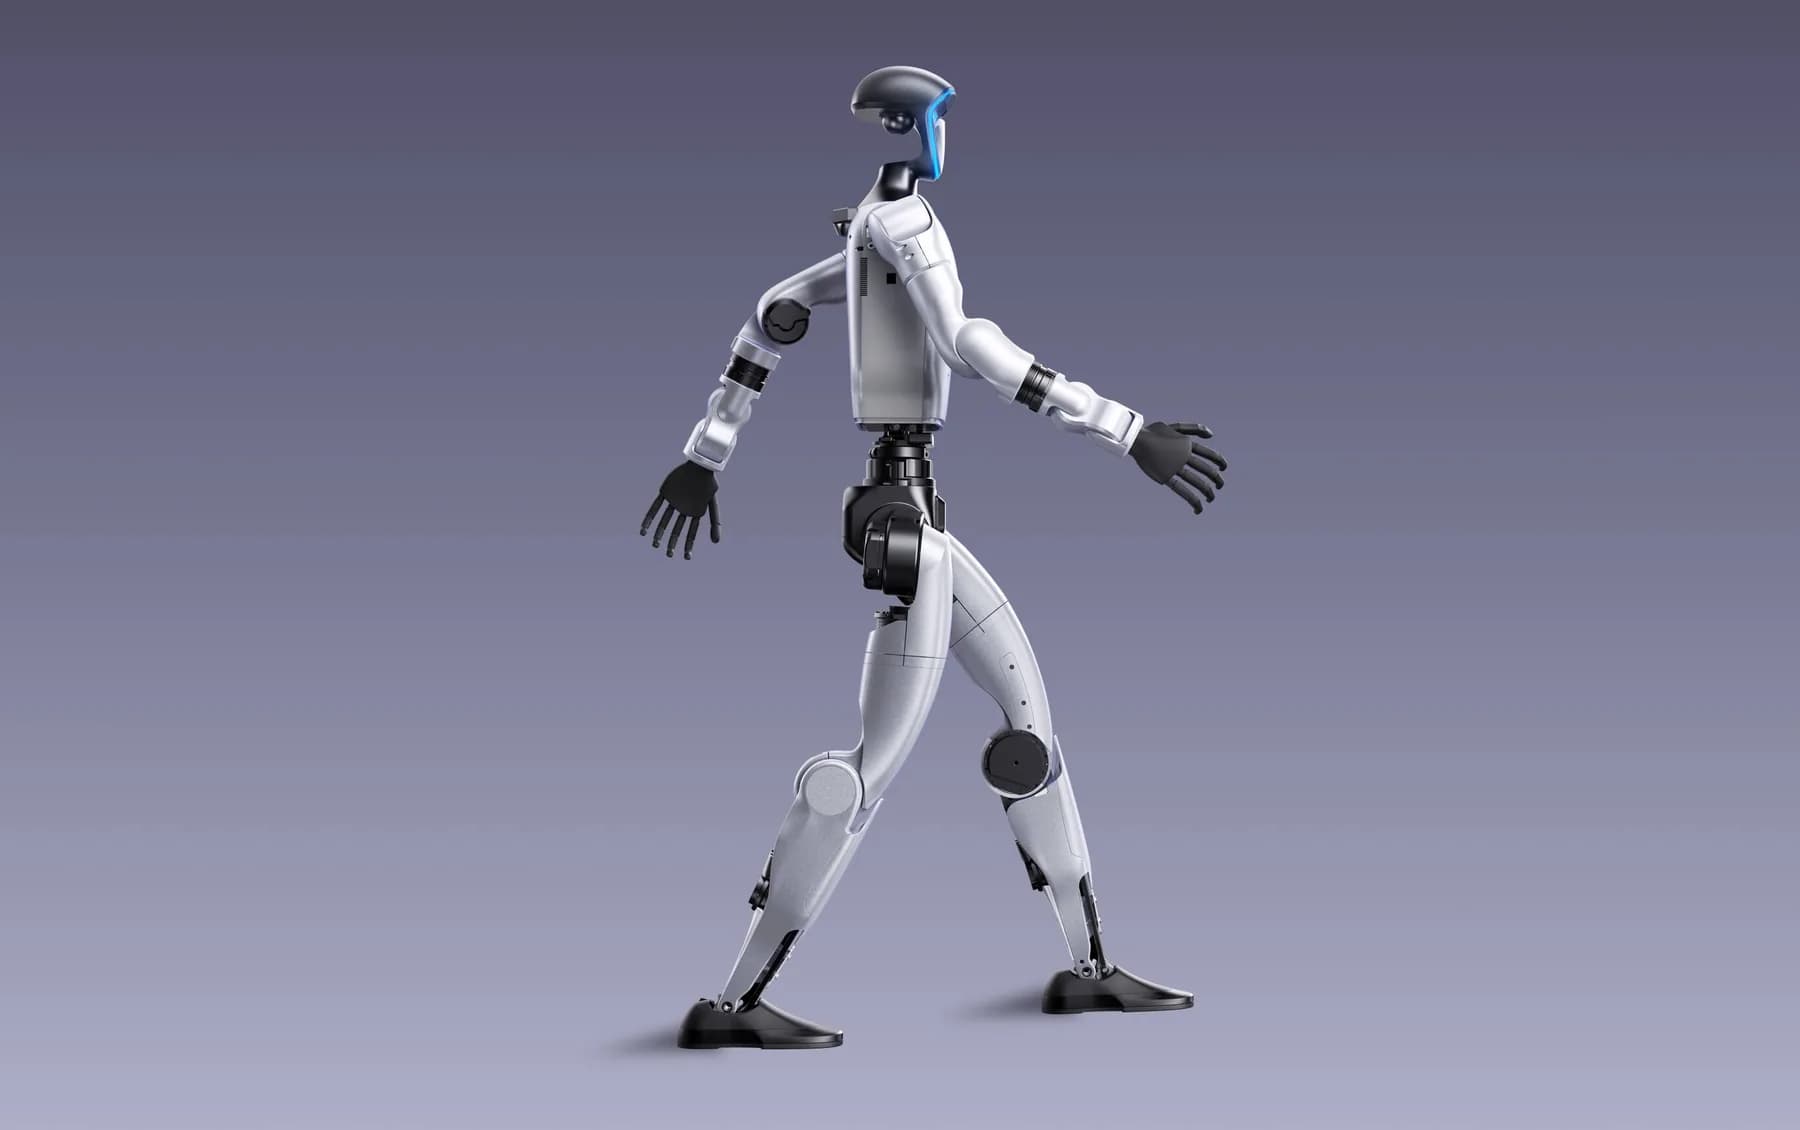
宇树科技
G1
Unitree G1 是宇树科技于 2024 年 5 月 13 日发布的第二款人形机器人,也是其首款小型人形机器人,官方描述为“人形智能体、AI 化身”。
身高132 cm
自由度23
手臂负载2 kg
科研开发工业制造
¥99,000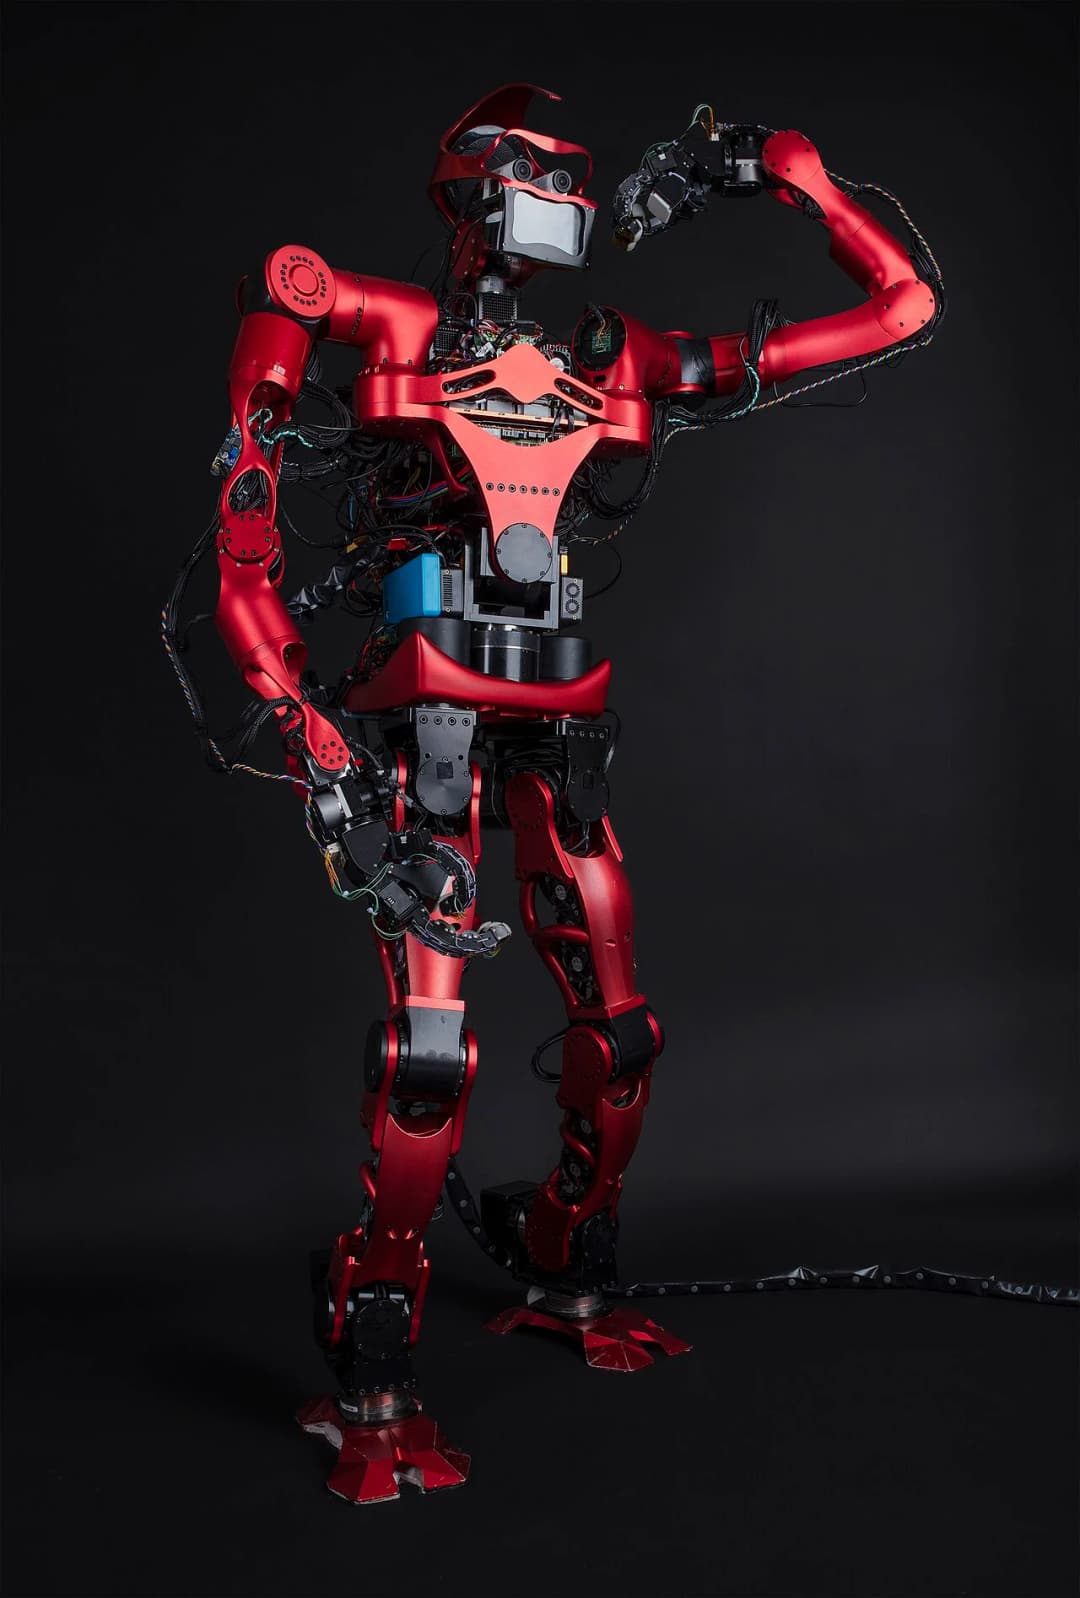
TOCABI(Torque-controlled CompliAnt BIped)是由首尔大学 DYROS 实验室在 Jaeheung Park 教授领导下研发的 1.8 米、100 公斤、33 自由度人形机器人,工业设计由美国 NJIT 参与。其下半身于 2013 至 2014 年完成,上半身于 2021 年完成,并在 ANA Avatar XPRIZE 半决赛上以全尺寸化身形态首次亮相,可将立体视觉与音频实时传输给 VR 操作者。该项目常被误传为 KAIST 成果,实际团队与机构均为首尔大学。全身关节力矩传感与柔顺控制是其安全物理交互设计的核心。
| 身高 | 180 cm |
|---|---|
| 体重 | 100 kg |
| 形态 | 全尺寸 |
| 运动方式 | 双足 |
|---|---|
| 自由度 | 33 |
| 自由度分解 | 整机 33 自由度,分布于腿、臂、躯干、颈与手;未公开各链分配。 |
| 关节执行器 | 团队自研的力矩控制电驱动关节,集成关节力矩传感。 |
| 算力平台 | 运行分层二次规划(HQP)全身控制的实时控制计算机;硬件细节未公开。 |
|---|---|
| 传感器 | 用于化身临场的头部相机与麦克风、关节力矩传感器与编码器、惯性传感。 |
| 灵巧手 | 用于化身操作的多指手;未公开手部自由度。 |
| 可获得性 | 仅为研究原型,不对外销售。 |
|---|---|
| 目标市场 | 学术与工业人形机器人研究。 |
| 软件 / 系统 | 自研实时全身控制框架,基于 HQP 的任务优先级;研究中配合 ROS 工具。 |
| 部署与合作伙伴 | 首尔大学实验室;在 ANA Avatar XPRIZE 上演示。 |
| 安全与认证 | 力矩控制与关节柔顺行为限制接触时的能量释放。 |
档案中的事实尽可能链接到厂商资料与独立报道。
规格来自公开资料,可能发生变化。商业条款请以厂商最终信息为准。
Unitree G1 是宇树科技于 2024 年 5 月 13 日发布的第二款人形机器人,也是其首款小型人形机器人,官方描述为“人形智能体、AI 化身”。
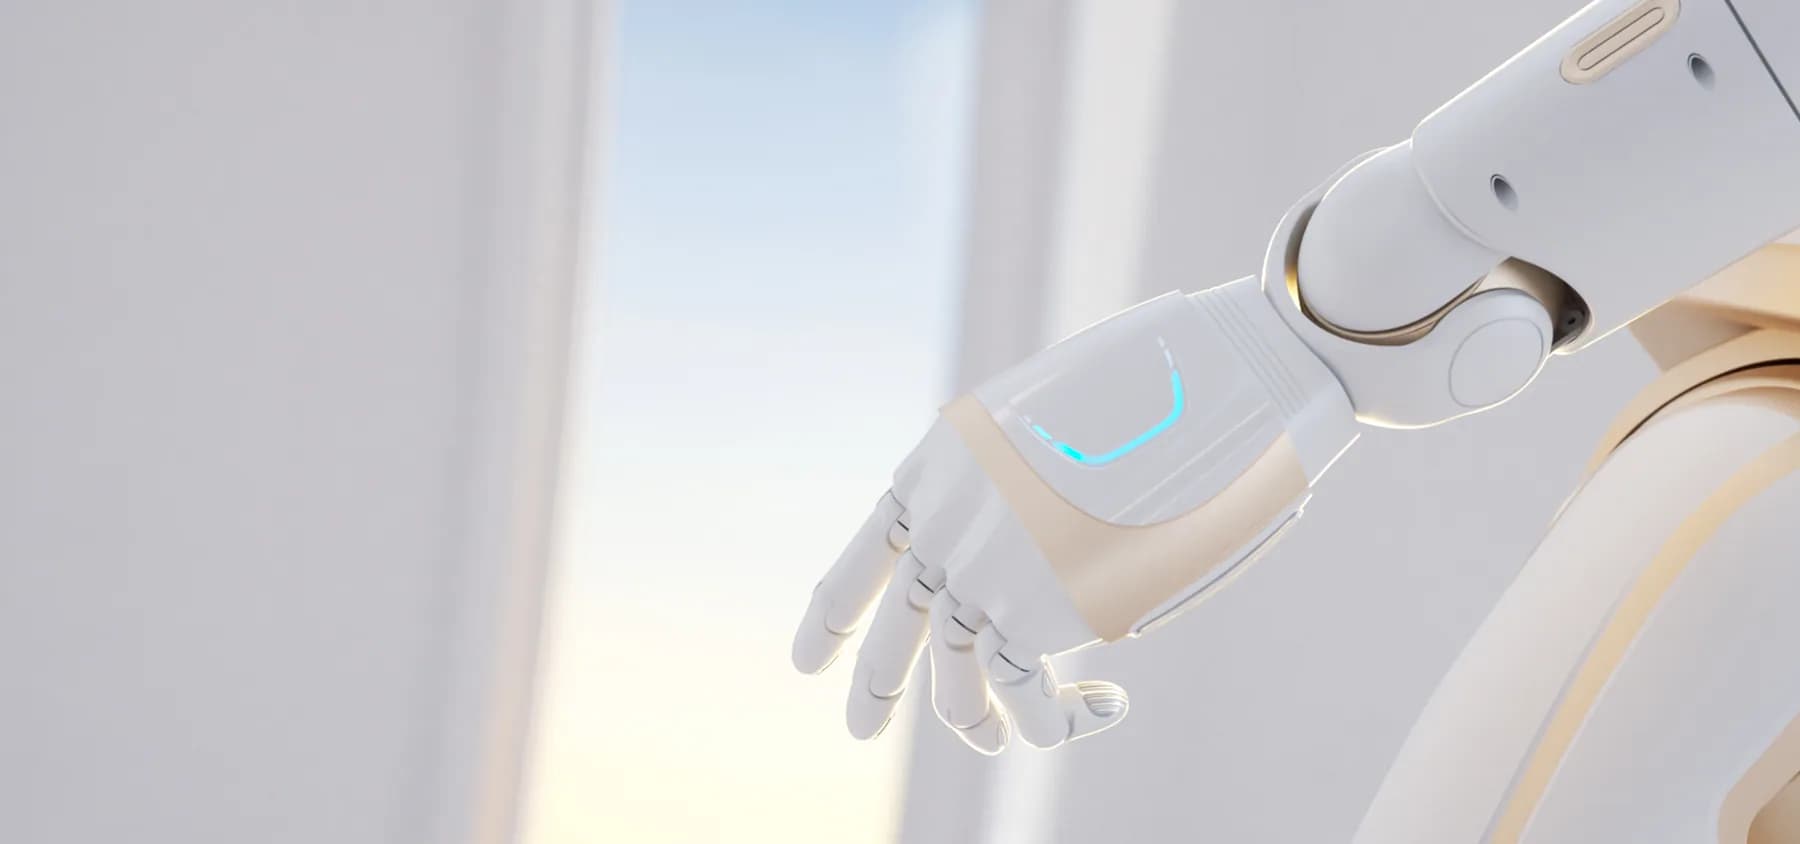
Walker X 是优必选科技于 2021 年 7 月 7 日在上海世界人工智能大会(WAIC 2021)全球首发的新一代大型仿人服务机器人,也是 Walker 系列的第五次迭代。
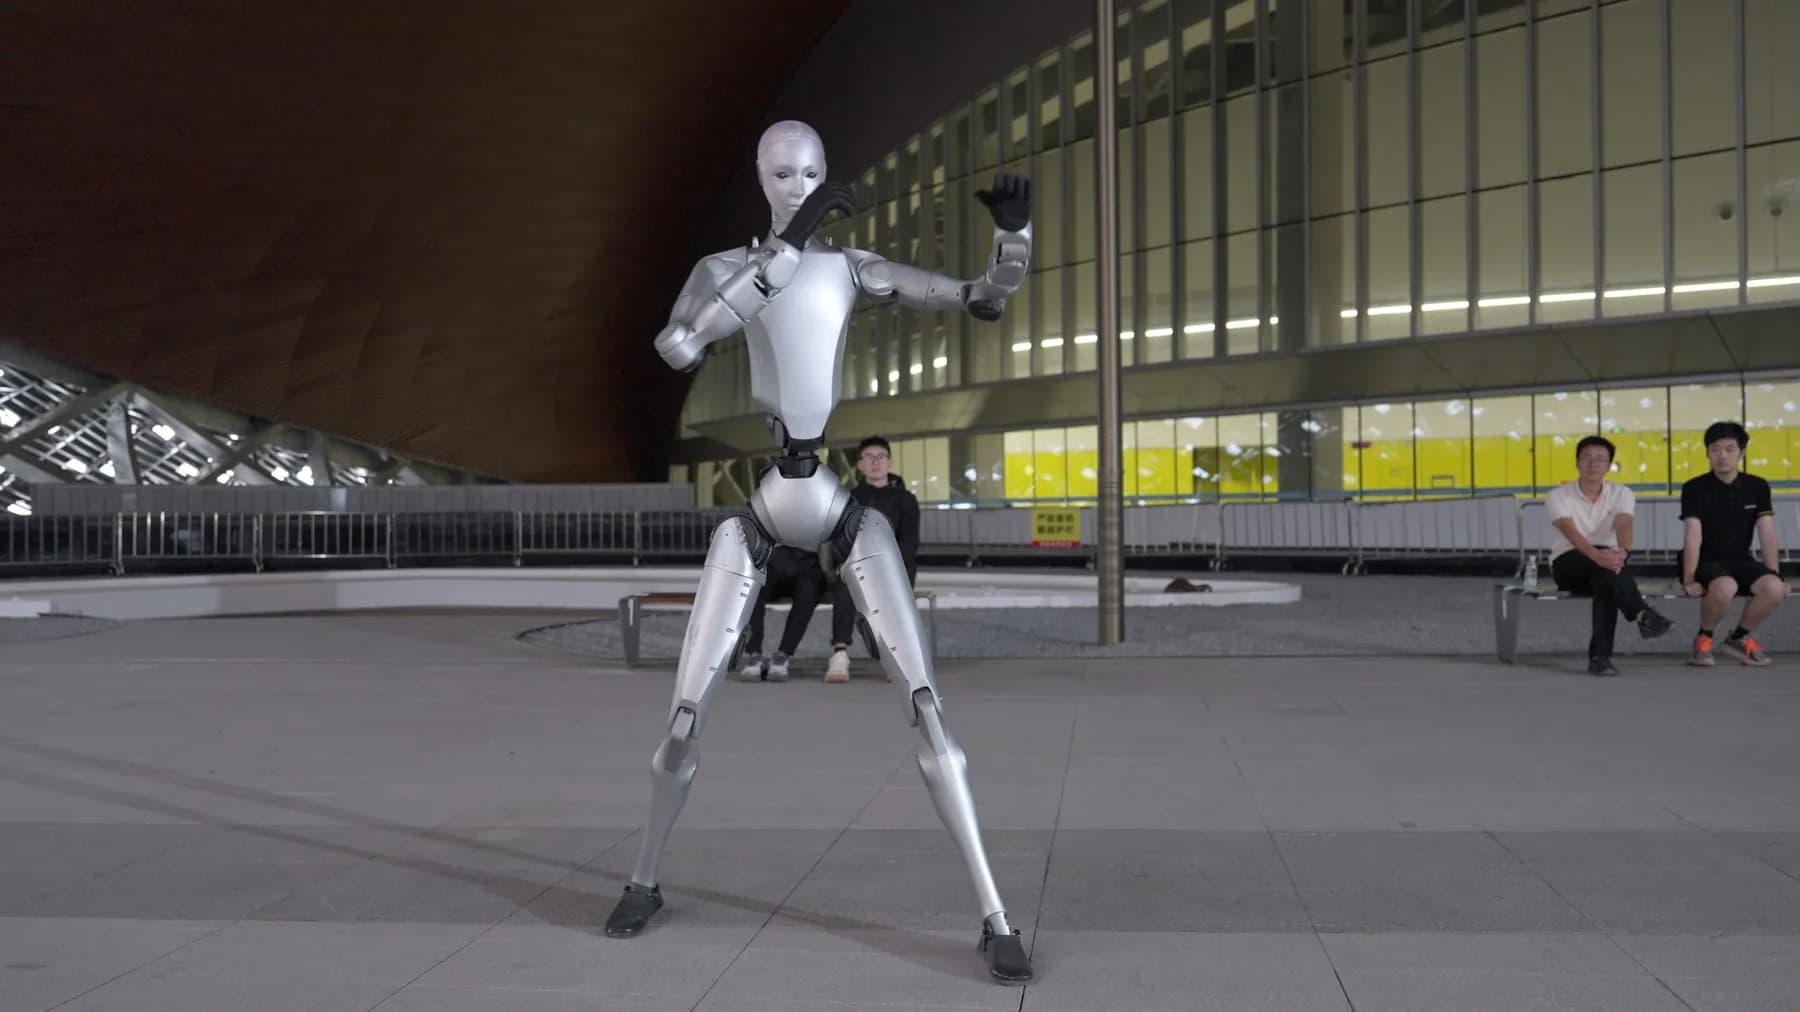
Unitree H2 是宇树科技于 2025 年 10 月 20 日发布的第四款人形机器人。
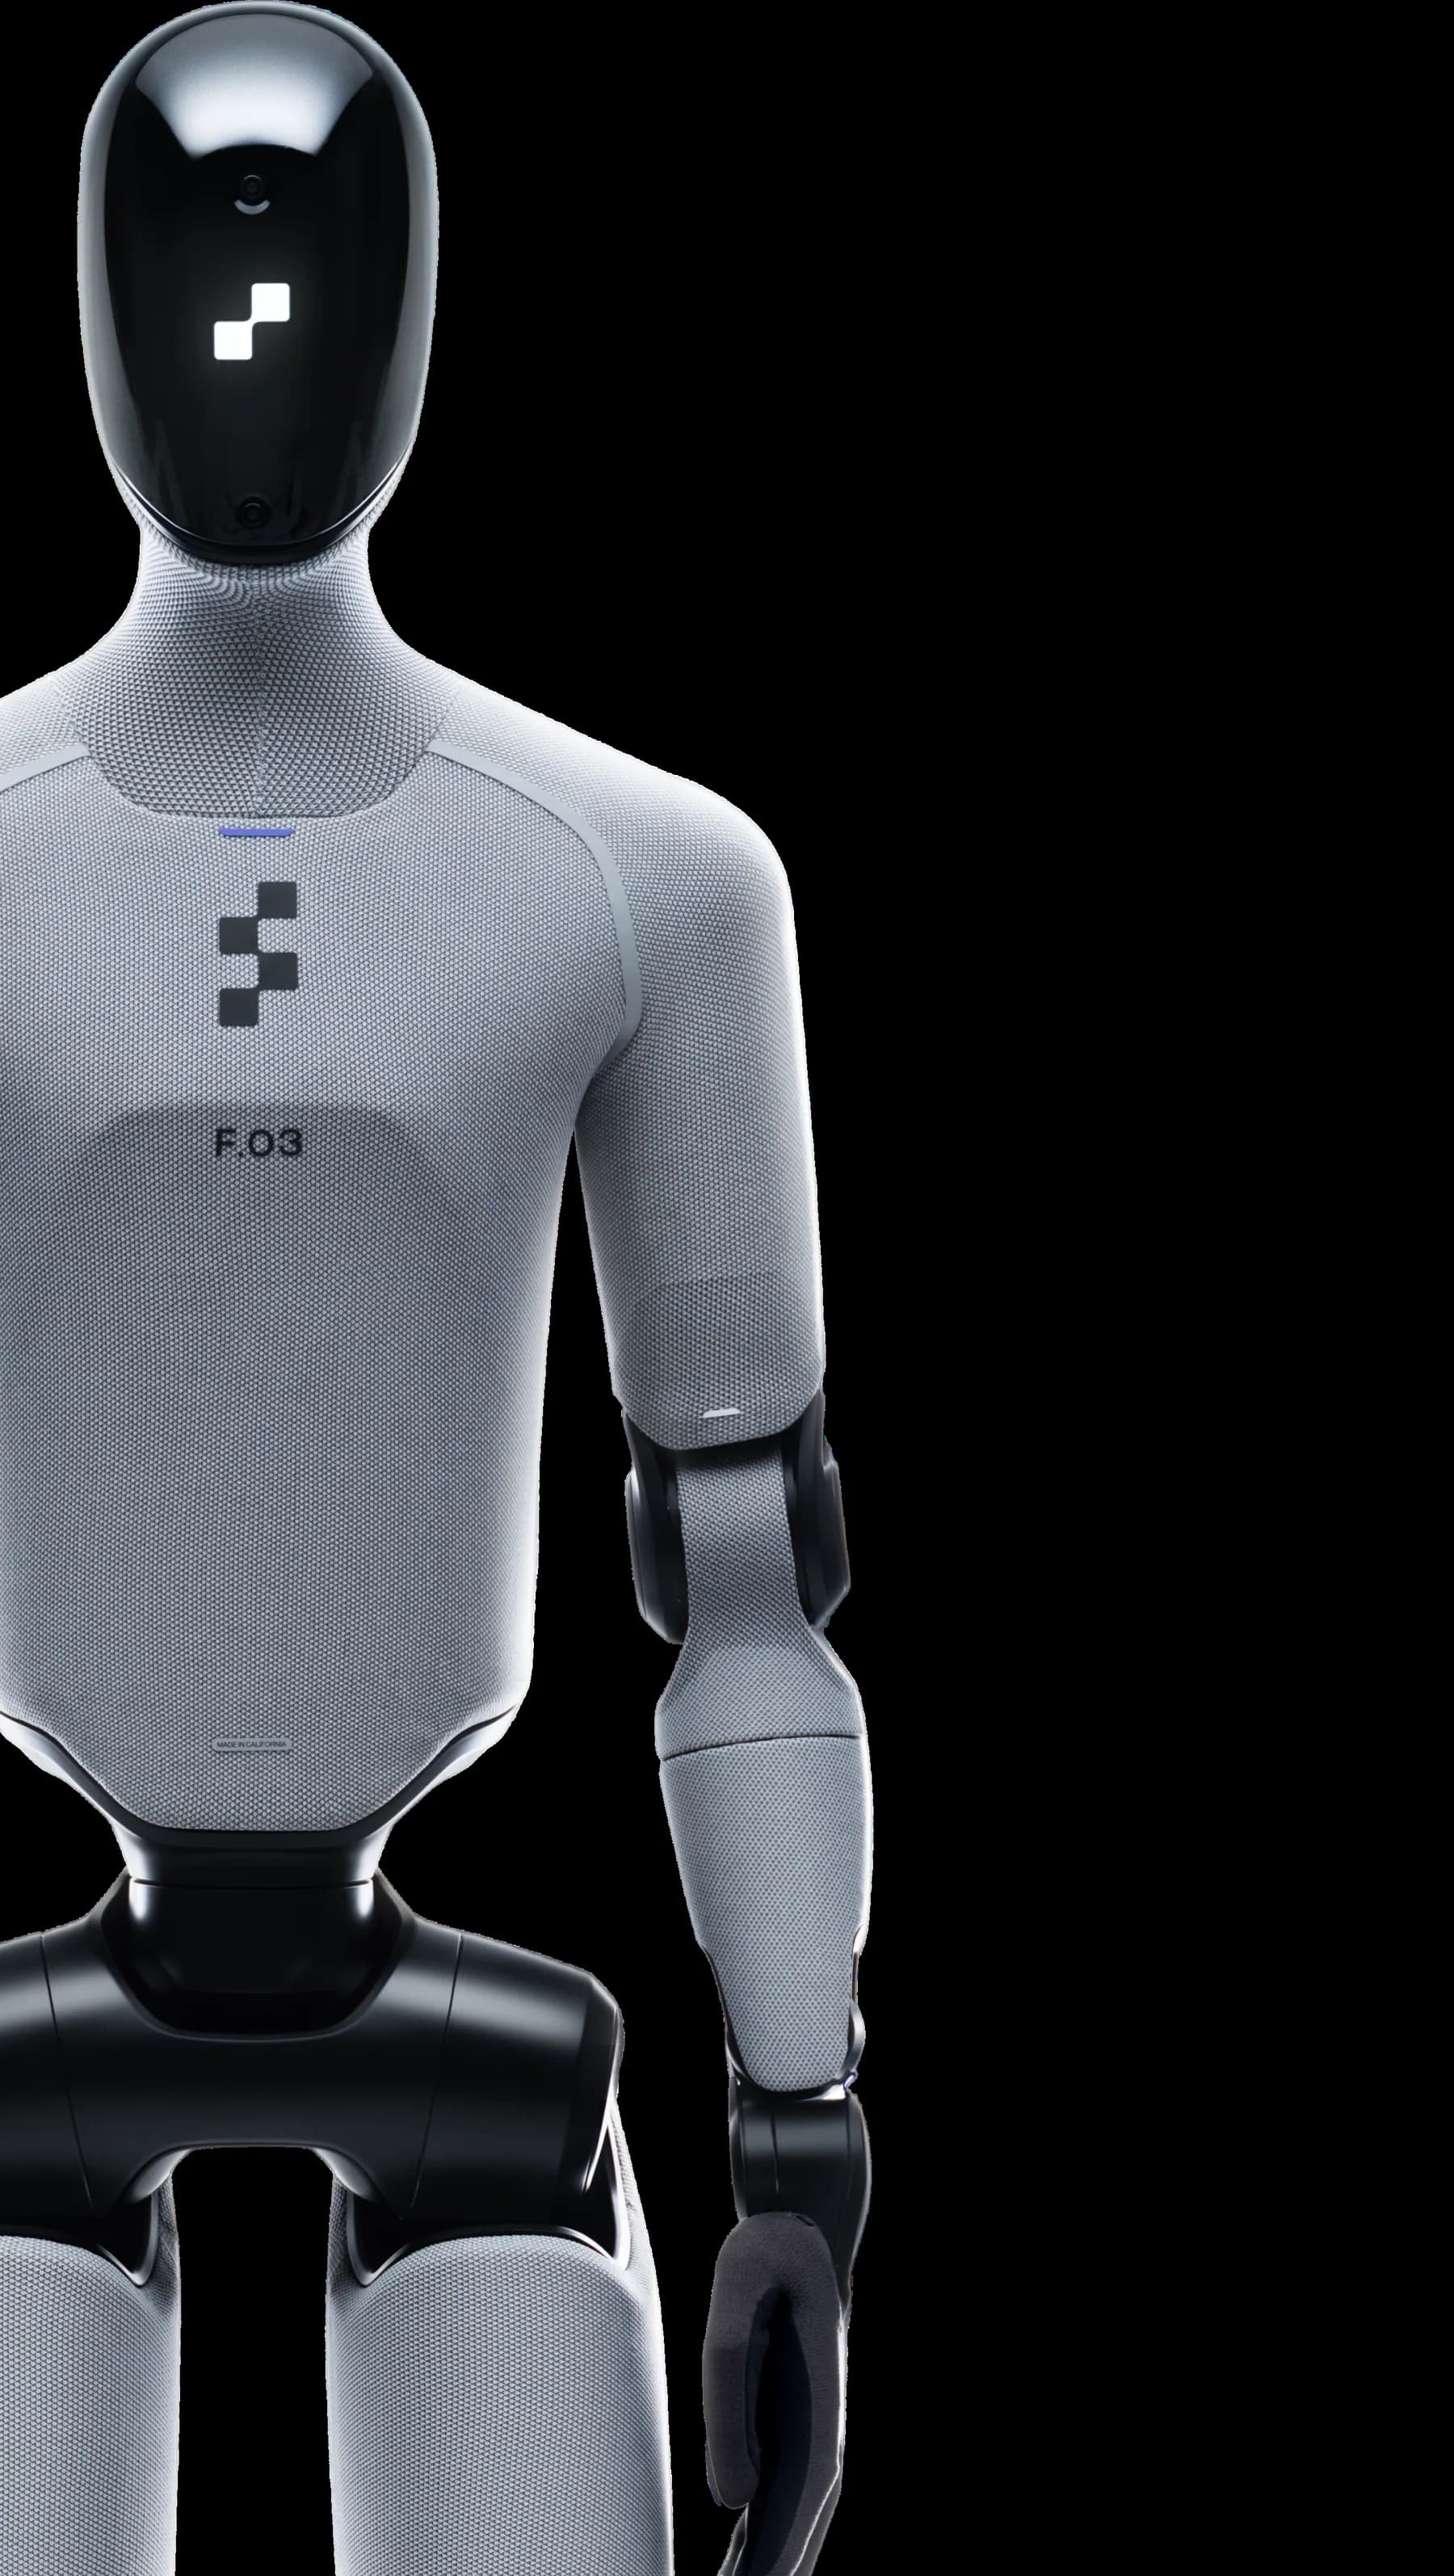
Figure 03 于 2025 年 10 月 9 日正式发布(与 TIME 年度最佳发明封面同日)。