规模量产
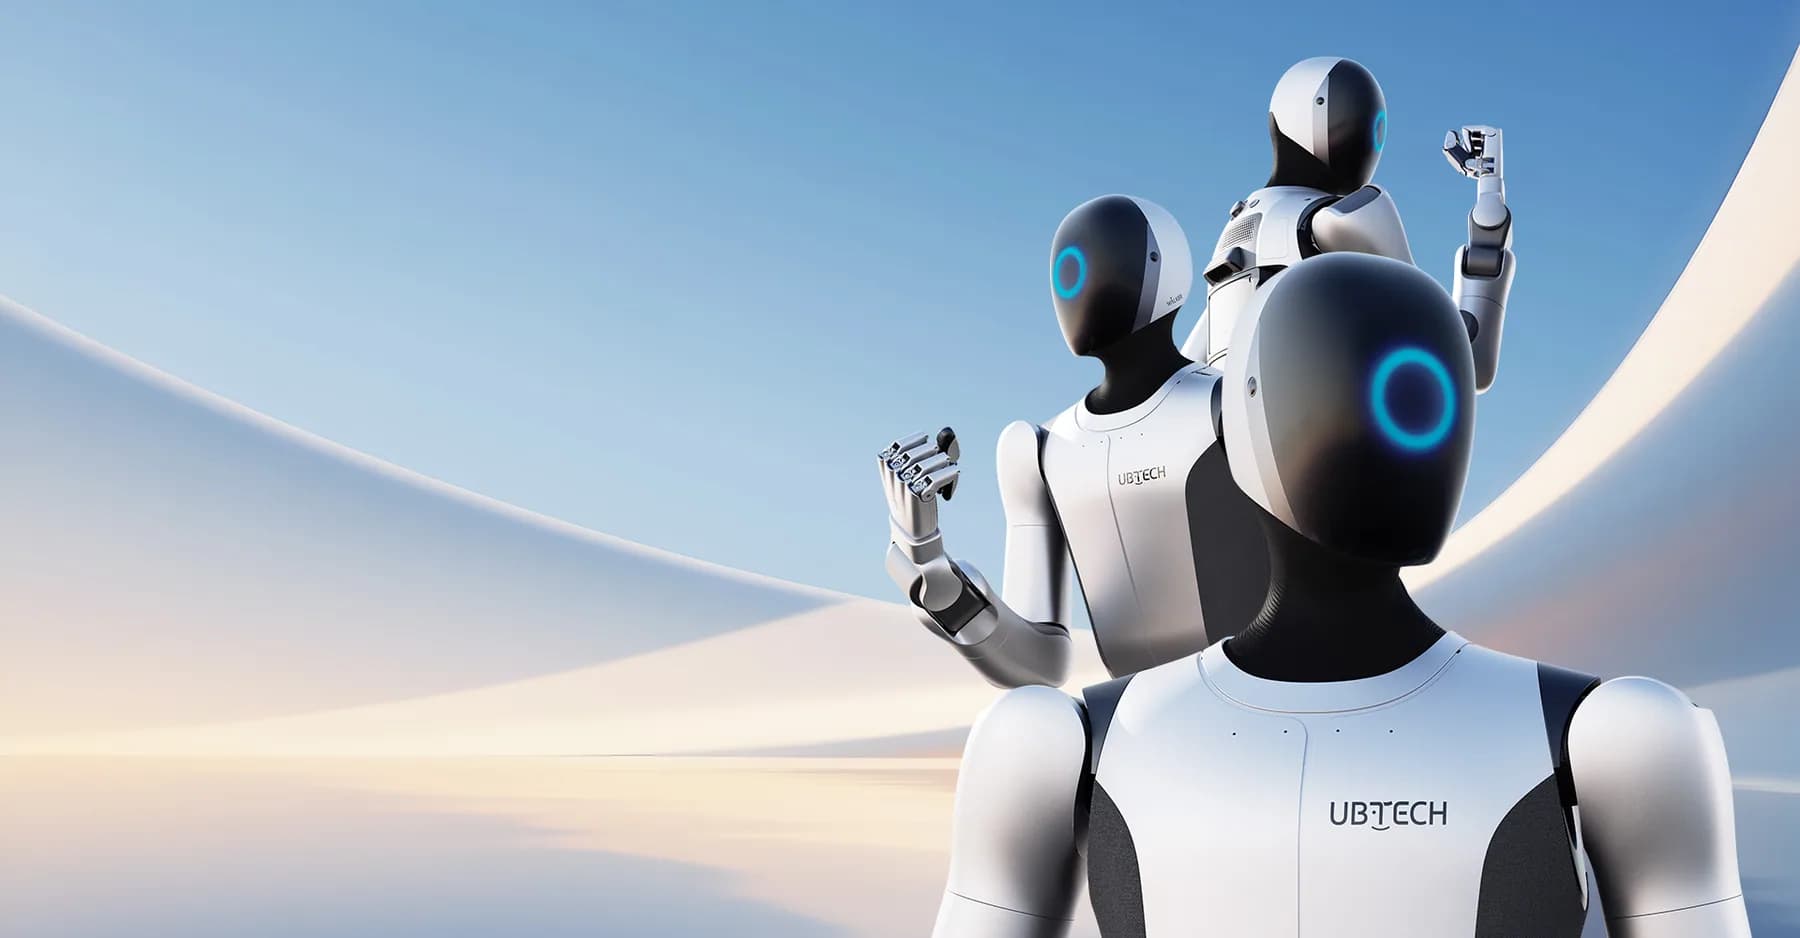
优必选科技
Walker S2
Walker S2 是优必选科技于 2025 年 7 月 23 日推出的全新一代全尺寸工业人形机器人。
身高176 cm
自由度52
手臂负载—
工业制造
价格面议由 IHMC 团队打造的可反驱工业人形机器人上半身。
Alex 是 Boardwalk Robotics 的人形机器人。该公司2017年成立于佛罗里达州彭萨科拉,源自 IHMC 的机器人研究团队。当前平台拥有19个关节,包括两条7自由度机械臂、3自由度躯干和2自由度颈部,连续负载10公斤,反驱扭矩低于1牛·米,采用基于 EtherCAT 和 IHMC 的软件栈。Boardwalk 提供商业试点与研究机型,面向制造、物流、维护和灾难响应。
| 形态 | 半身 / 桌面 |
|---|
| 运动方式 | 混合 |
|---|---|
| 自由度 | 19 |
| 自由度分解 | 双臂各7自由度 + 躯干3自由度 + 颈部2自由度 = 19个关节。 |
| 手臂负载 | 10 kg |
| 关节执行器 | Boardwalk BC/BS 系列可反驱摆线执行器:小、中、大三款连续扭矩分别为9/21/49牛·米,峰值20/80/180牛·米。 |
| 算力平台 | 基于 EtherCAT 的 IHMC 软件栈;板载计算未公开。 |
|---|---|
| 传感器 | 两个 Stereolabs ZED Mini 立体RGBD相机和11个 TDK ICM-42688-P MEMS 惯性测量单元。 |
| 灵巧手 | 兼容 Psyonic、Sake、Barrett 等夹爪。 |
| 可获得性 | 已提供商业试点与研究机型,计划2026年公开亮相。 |
|---|---|
| 目标市场 | 制造、物流、维护、灾难响应与科研。 |
| 软件 / 系统 | 基于 IHMC 的控制与自主软件栈,通过 EtherCAT 通信。 |
| 部署与合作伙伴 | 商业试点与研究应用,定位灾难响应与危险环境维护。 |
| 安全与认证 | 关节可反驱,反驱扭矩低于1牛·米,支持安全的物理交互。 |
档案中的事实尽可能链接到厂商资料与独立报道。
规格来自公开资料,可能发生变化。商业条款请以厂商最终信息为准。
Walker S2 是优必选科技于 2025 年 7 月 23 日推出的全新一代全尺寸工业人形机器人。
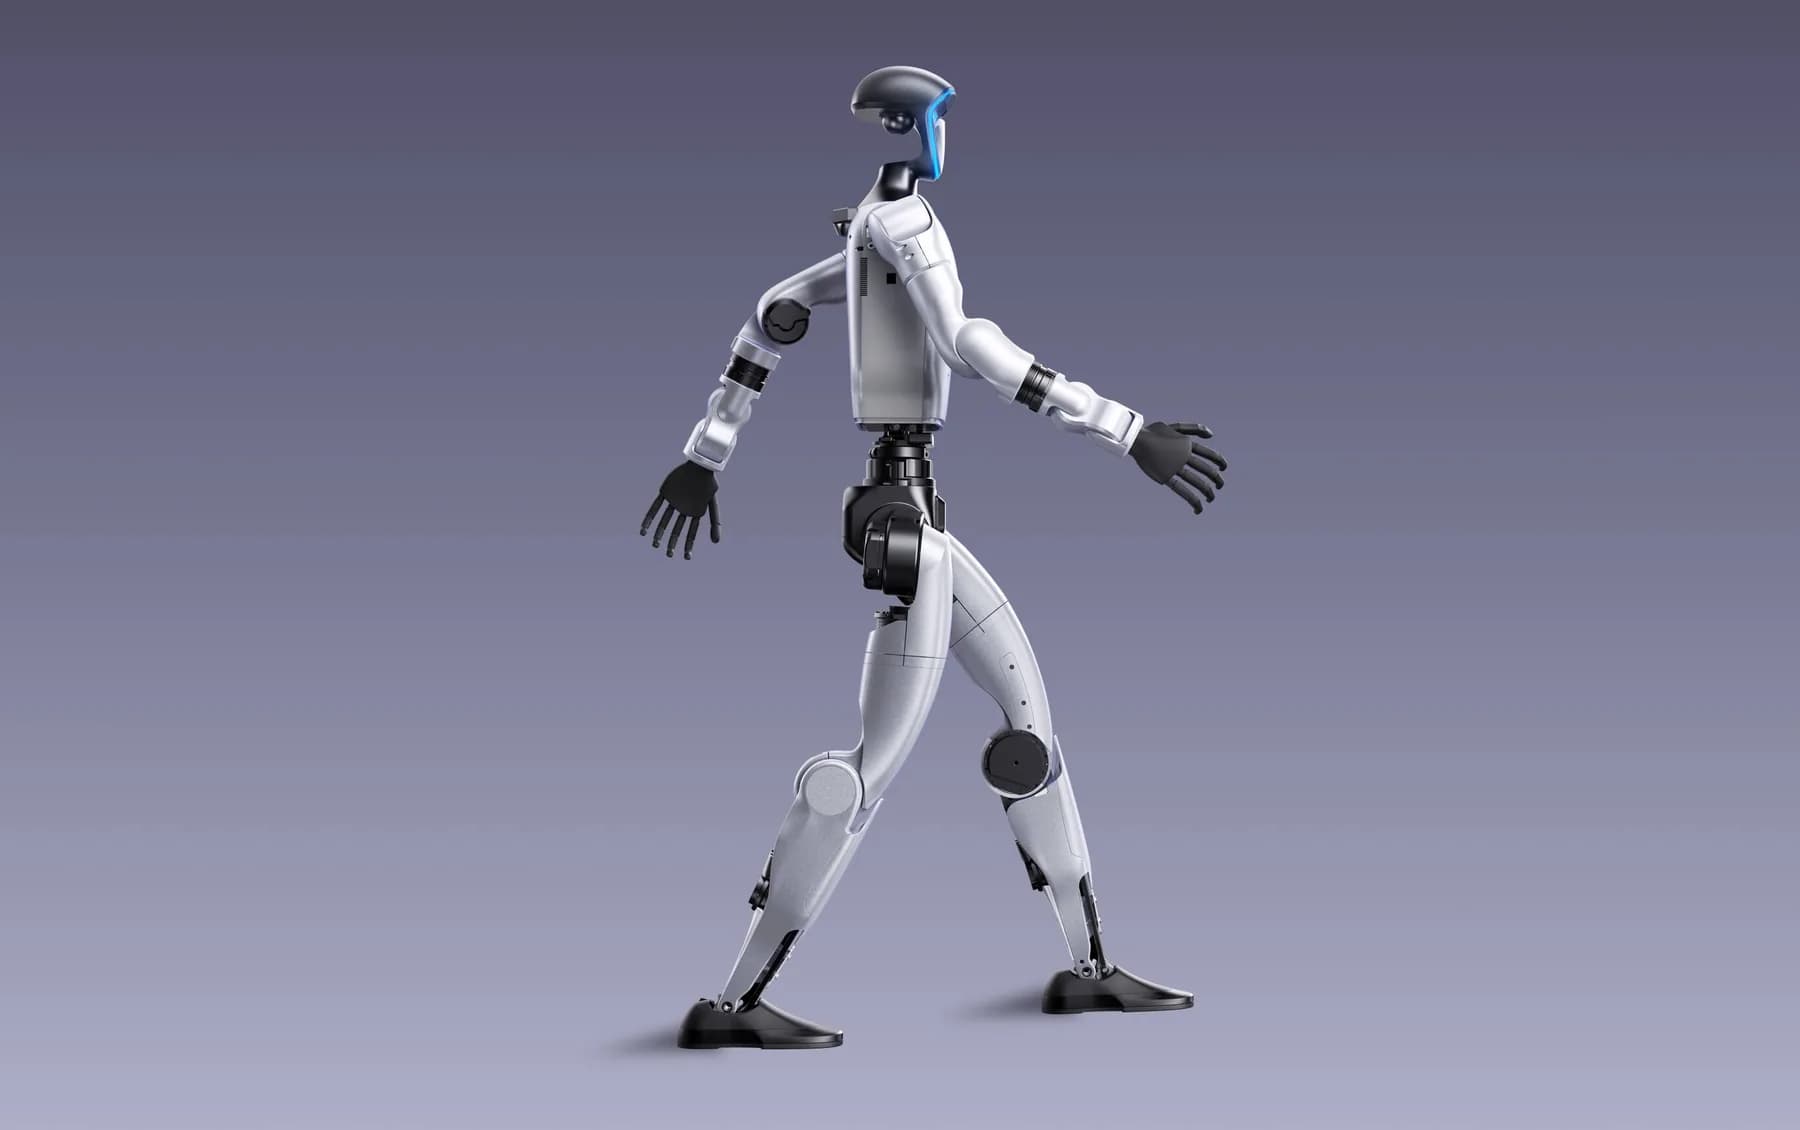
Unitree G1 是宇树科技于 2024 年 5 月 13 日发布的第二款人形机器人,也是其首款小型人形机器人,官方描述为“人形智能体、AI 化身”。
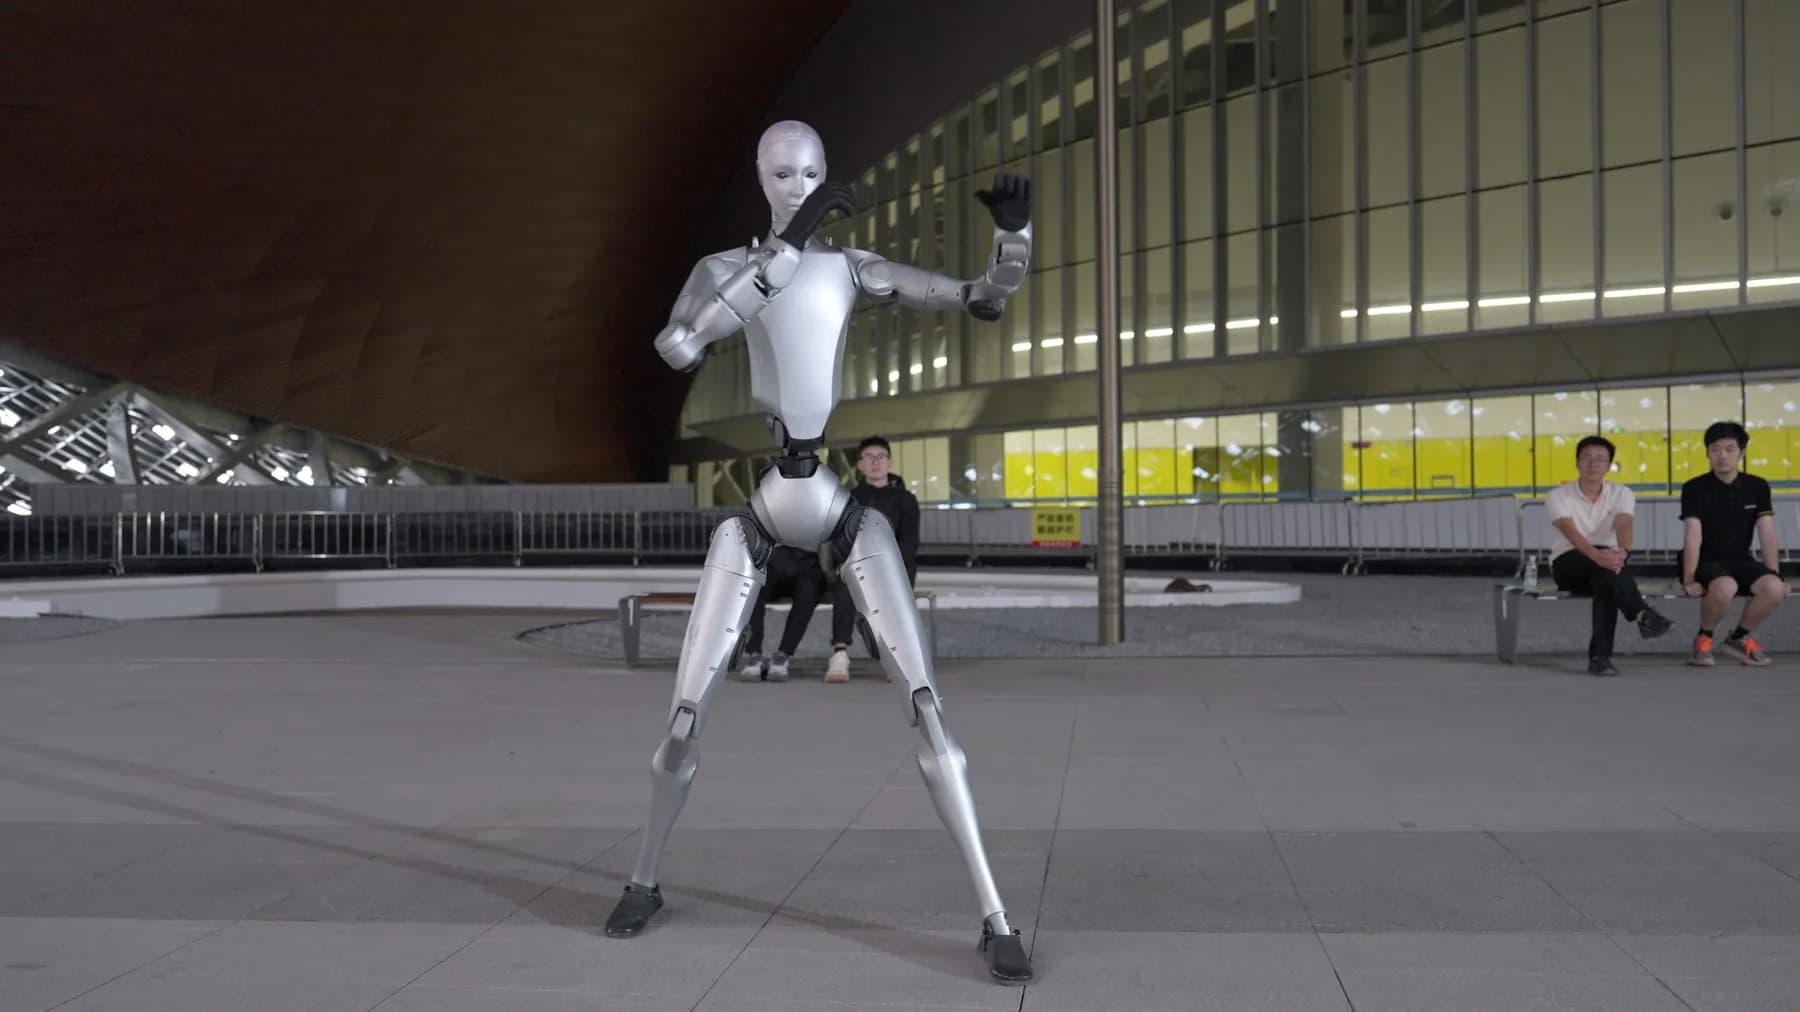
Unitree H2 是宇树科技于 2025 年 10 月 20 日发布的第四款人形机器人。
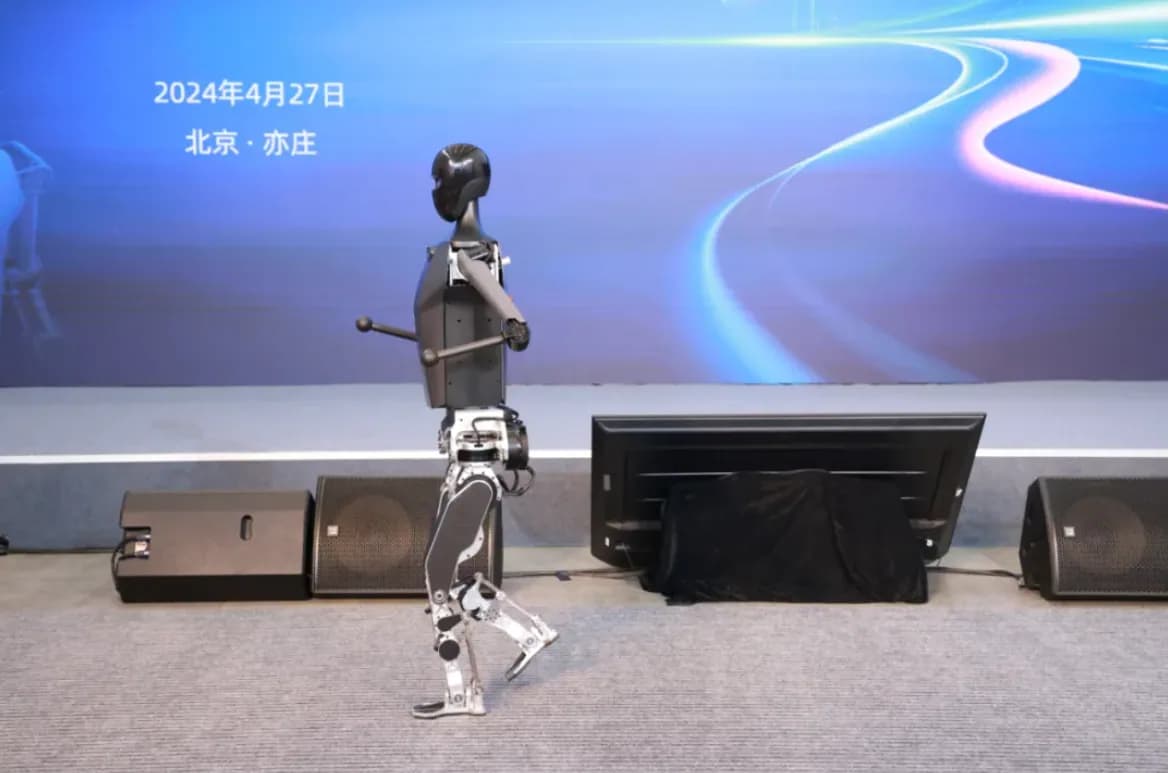
天工是北京人形机器人创新中心打造的国产人形机器人旗舰平台,是行业首个实现触物交互式全身高动态运动控制的全尺寸人形机器人。