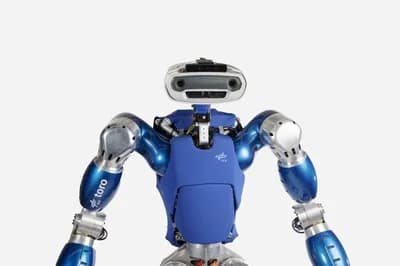
原型验证
德国航空航天中心
TORO
DLR 的力矩控制双足机器人,研究稳健行走与多点接触平衡。
身高174 cm
自由度39
手臂负载10 kg
科研开发工业制造
价格面议Agile Justin 是德国航空航天中心(DLR)的力矩控制人形机器人研究平台,是 2006 年 Table Justin 与 2009 年 Rollin' Justin 的升级后继机型。它高 1.91 米,由 45 公斤上半身与 150 公斤移动平台组成,共 53 个自由度:8 自由度底盘、两条 7 自由度手臂、两只 12+1 自由度 DLR-Hand II 手、3 自由度躯干与 2 自由度颈部。所有关节均带力矩传感,全身控制频率 1 kHz,支撑接球、火星栖息地搭建、灵巧手内操作与零样本仿真到现实迁移抓取等研究。
| 身高 | 191 cm |
|---|---|
| 体重 | 195 kg |
| 形态 | 全尺寸 |
| 运动方式 | 轮式 |
|---|---|
| 自由度 | 53 |
| 自由度分解 | 53 自由度:底盘 8、双臂各 7、双手各 12+1、躯干 3、颈部 2。 |
| 手臂负载 | 15 kg |
| 最高速度 | 7.2 km/h |
| 续航 | 1 h |
| 关节执行器 | DLR 力矩控制电驱动关节,集成力矩传感。 |
| 算力平台 | 四台板载 Intel Xeon 四核计算机,外加外部 GPGPU 服务器与云端访问。 |
|---|---|
| 传感器 | 头部两台立体相机与 RGB-D 相机;全部 53 个关节配力矩传感器;身体触觉皮肤分辨率 1 至 5 厘米,手部 2 毫米。 |
| 灵巧手 | DLR-Hand II,每只手 12 个自由度外加 1 个自由度。 |
| 手部自由度 | 12 |
| 可获得性 | DLR 机器人与机电研究所的研究平台,不对外销售。 |
|---|---|
| 目标市场 | 学术与机构机器人研究。 |
| 软件 / 系统 | DLR 全身控制与学习软件栈,包含基于学习的运动规划与触觉手内操作策略。 |
| 部署与合作伙伴 | DLR 自主学习教育机器人实验室;面向太空与助老场景的研究演示。 |
| 安全与认证 | 全关节力矩传感与 1 kHz 全身控制,实现柔顺安全的物理交互。 |
档案中的事实尽可能链接到厂商资料与独立报道。
规格来自公开资料,可能发生变化。商业条款请以厂商最终信息为准。
DLR 的力矩控制双足机器人,研究稳健行走与多点接触平衡。
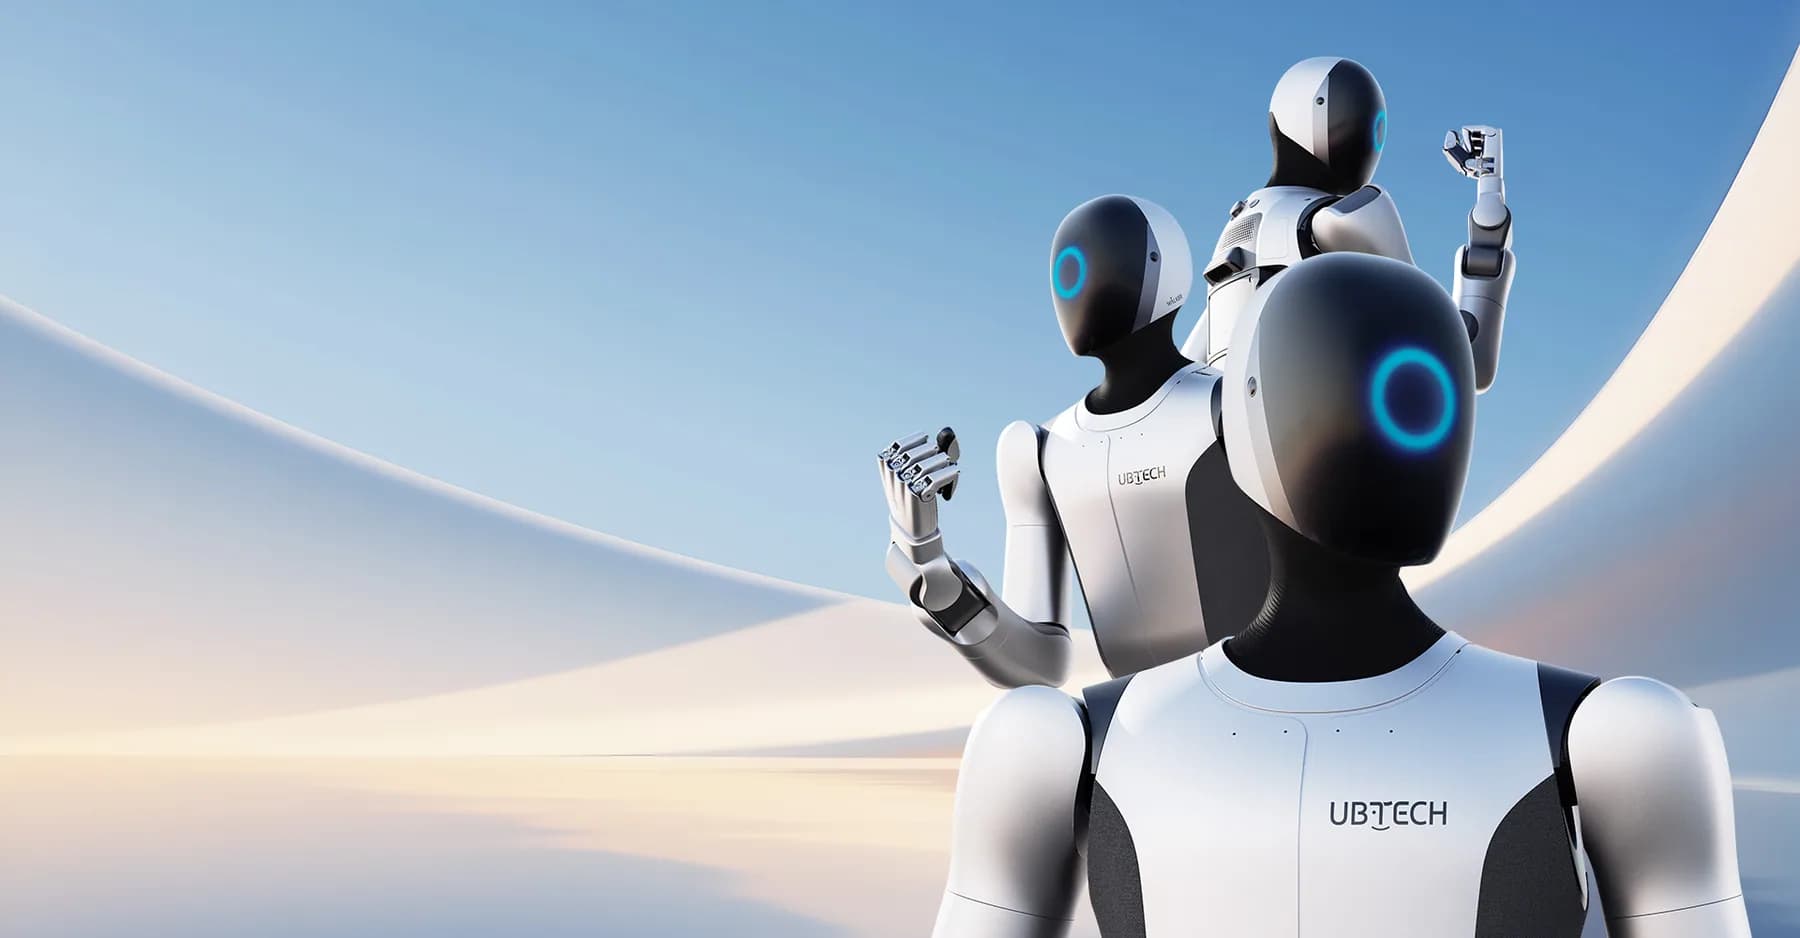
Walker S2 是优必选科技于 2025 年 7 月 23 日推出的全新一代全尺寸工业人形机器人。
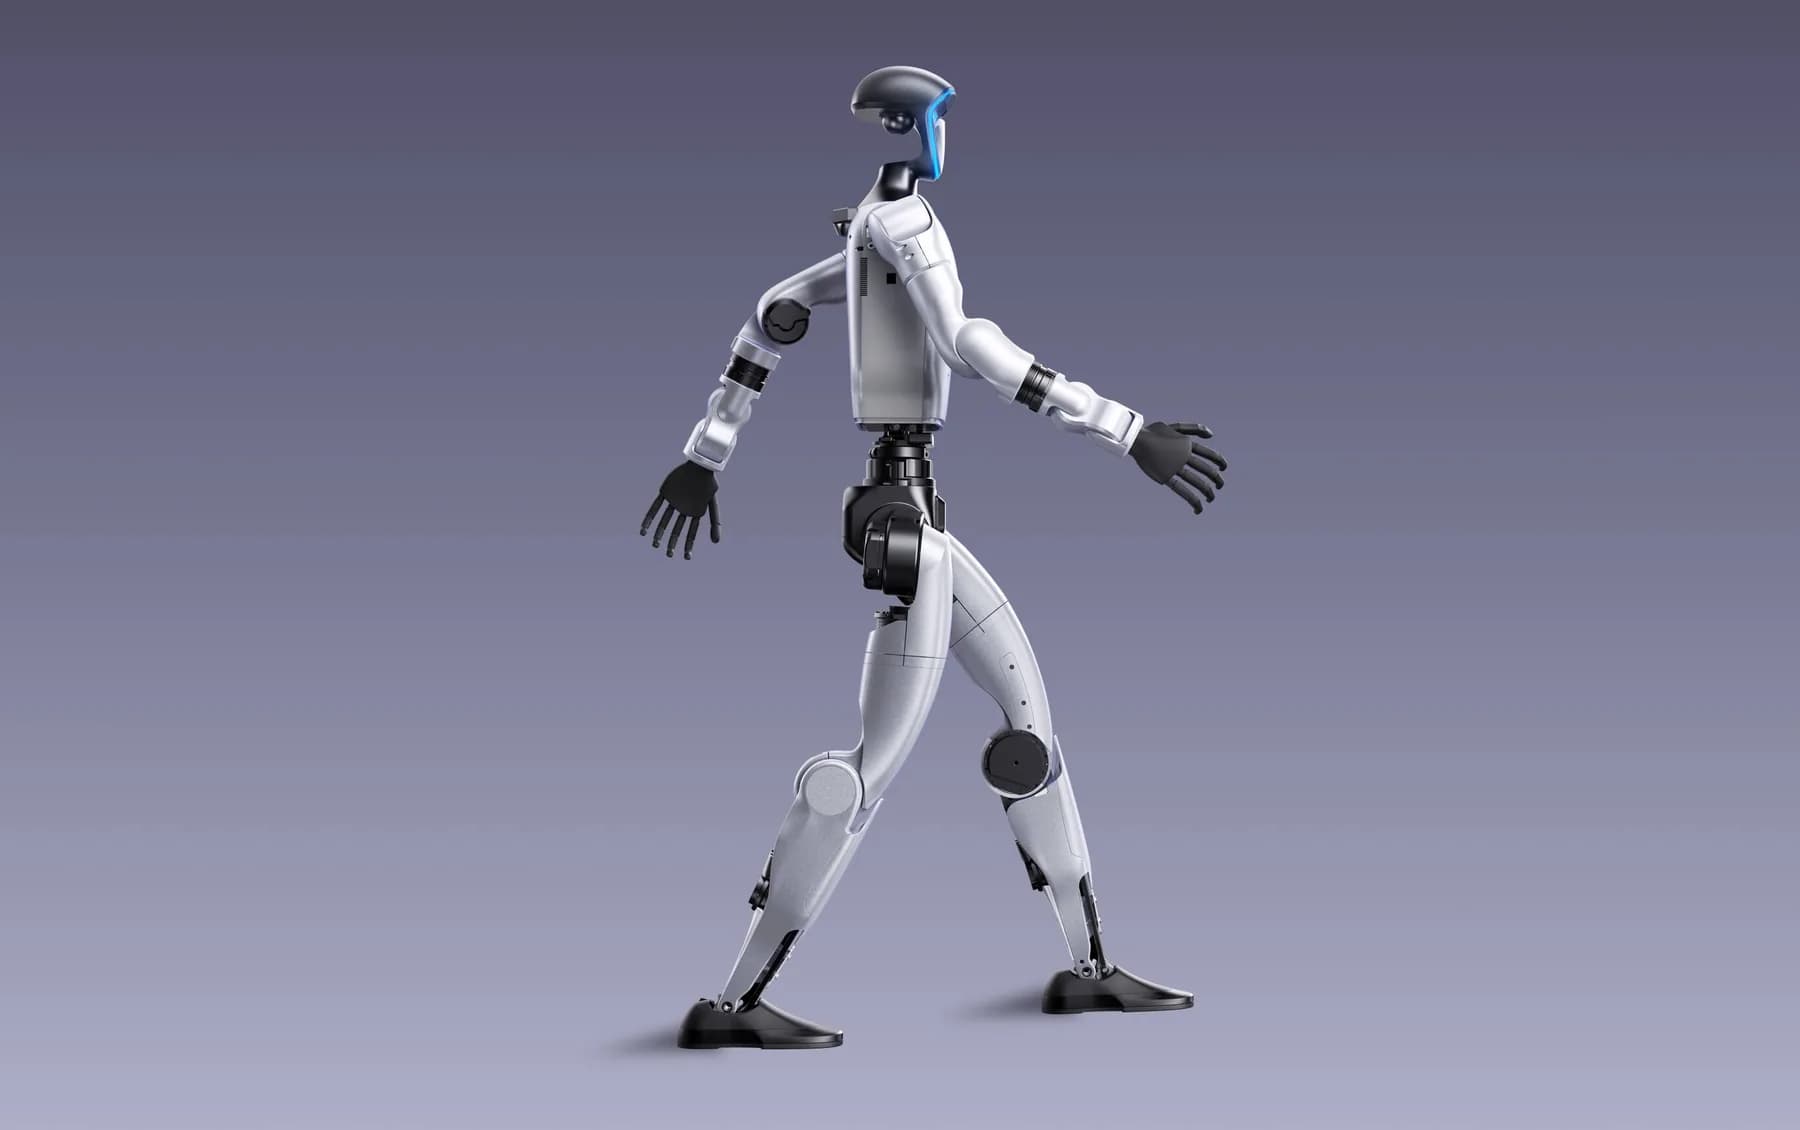
Unitree G1 是宇树科技于 2024 年 5 月 13 日发布的第二款人形机器人,也是其首款小型人形机器人,官方描述为“人形智能体、AI 化身”。
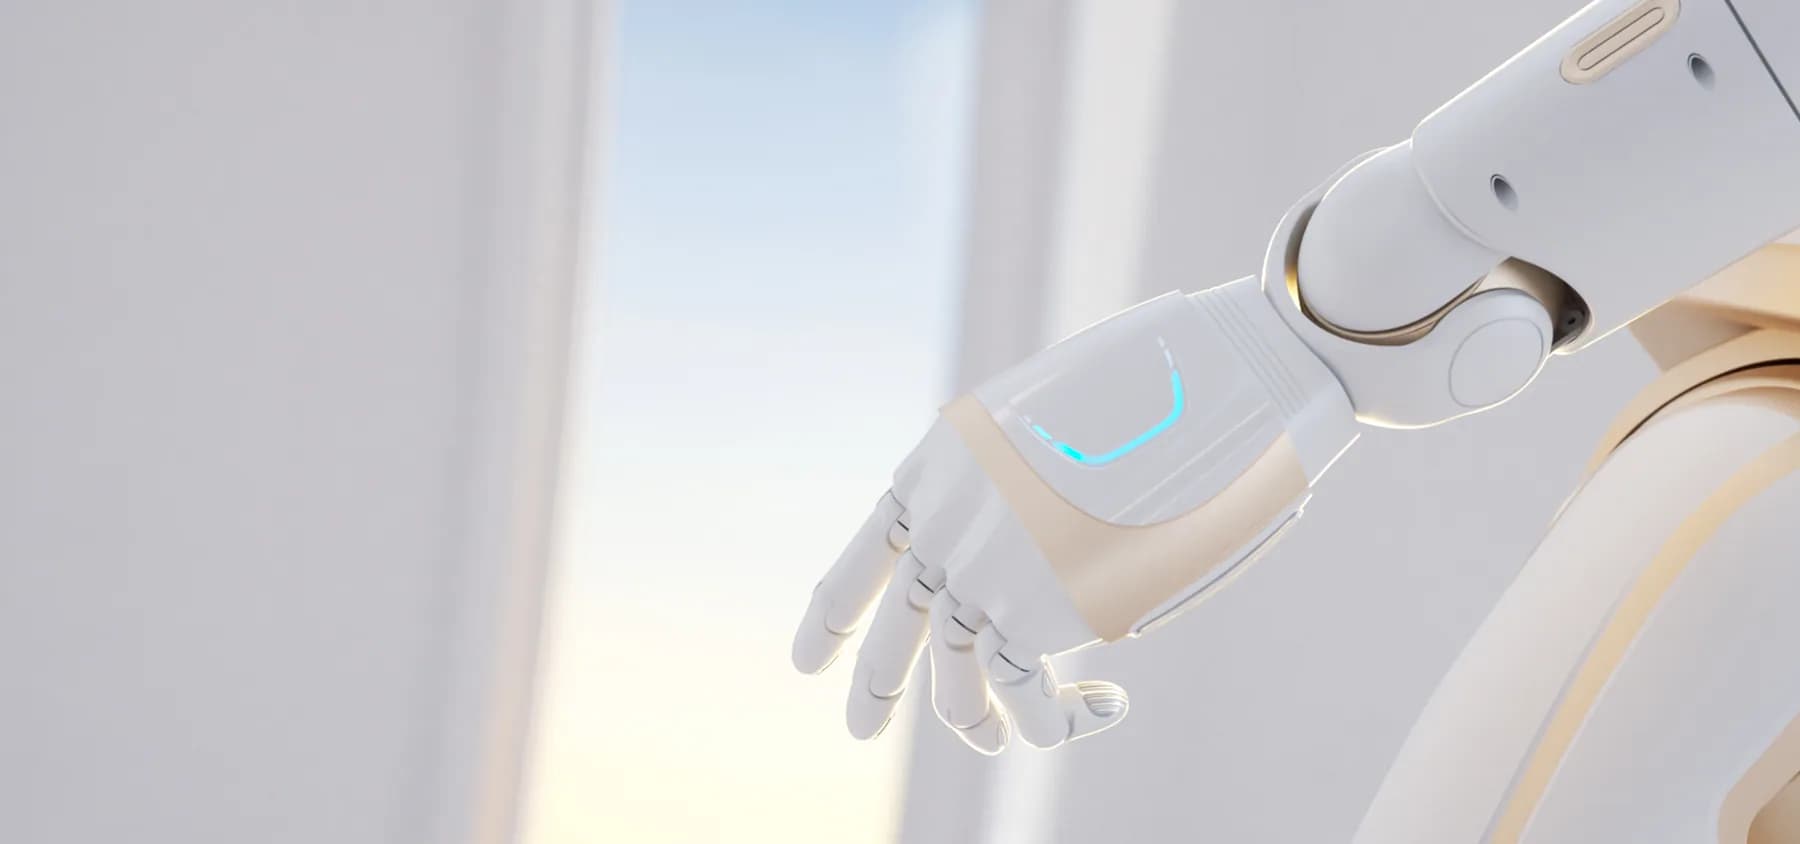
Walker X 是优必选科技于 2021 年 7 月 7 日在上海世界人工智能大会(WAIC 2021)全球首发的新一代大型仿人服务机器人,也是 Walker 系列的第五次迭代。